清川拓哉(Takuya Kiyokawa)

ロボットにとって、作業の難しさは何によって決まるのか。

実世界でのマニピュレーションを対象に、ロボットの作業を容易にする準備のあり方を研究しています。

Portfolio

研究紹介

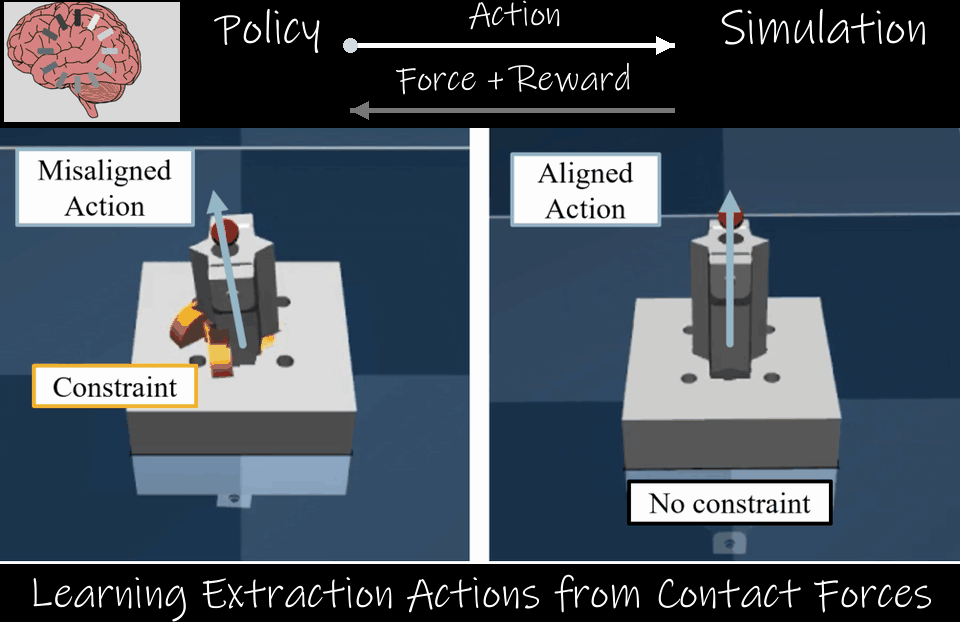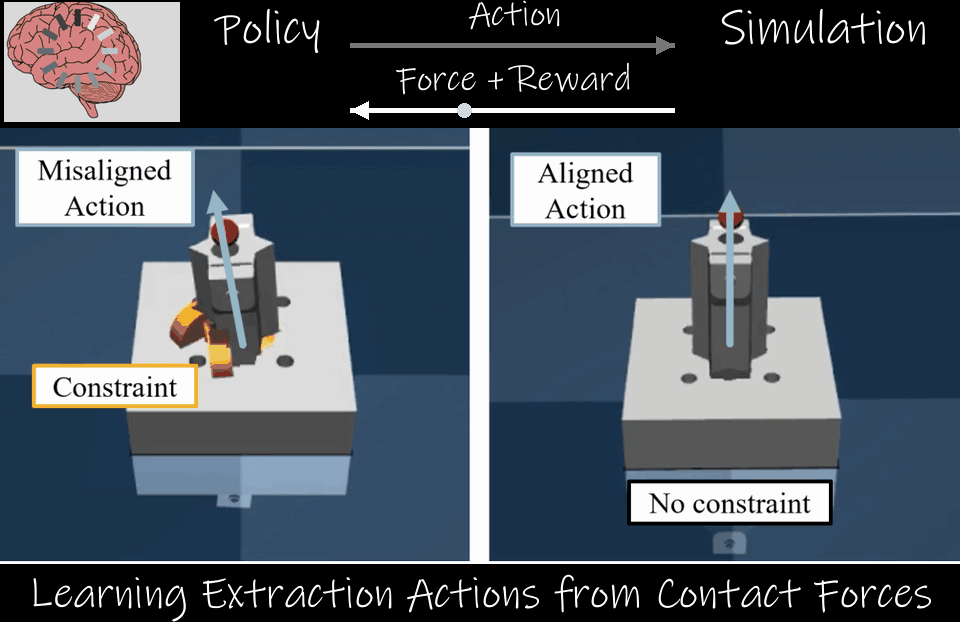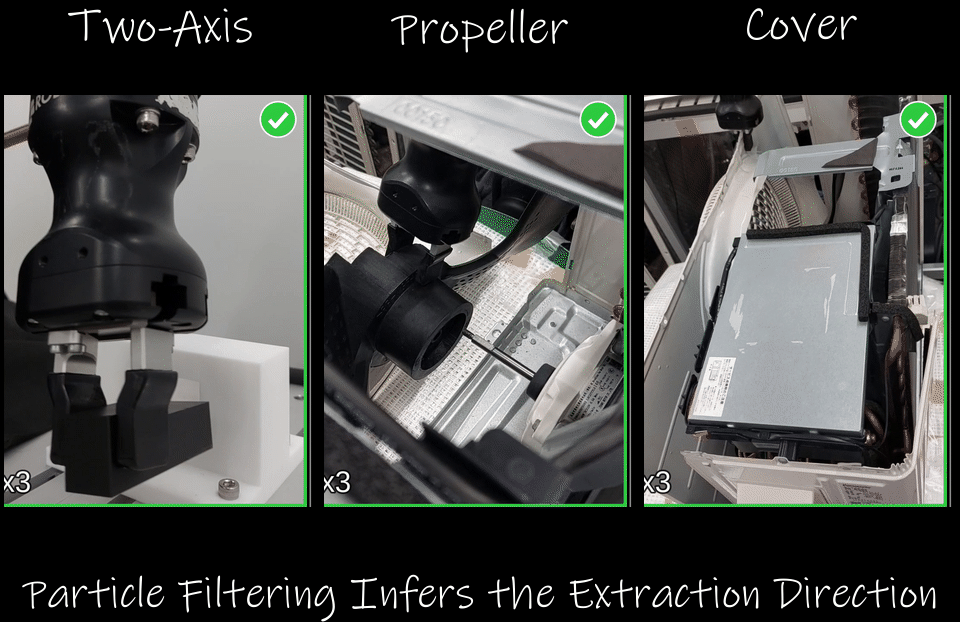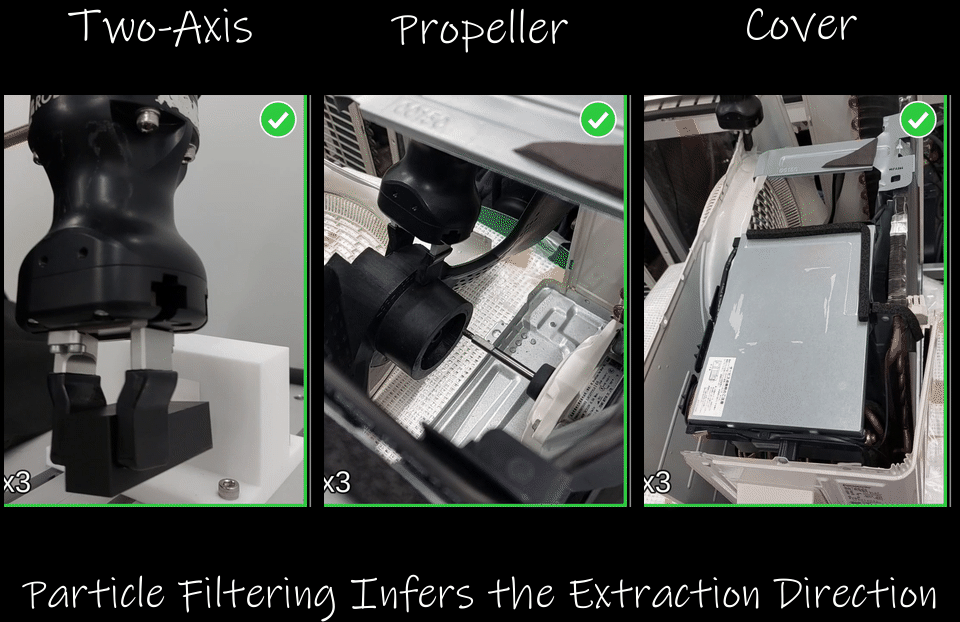
ゼロショット強化学習で嵌合部品分解

ゼロショット強化学習で嵌合部品分解

シミュレーションで強化学習した方策を、実機へ追加学習なしで適用します。接触力の履歴から粒子フィルタで分解方向の候補を推定し、それをもとに方策が次の動作を決定。製品固有のモデルや教示軌道なしに、未知の嵌合部品や室外機の部品を分解します。
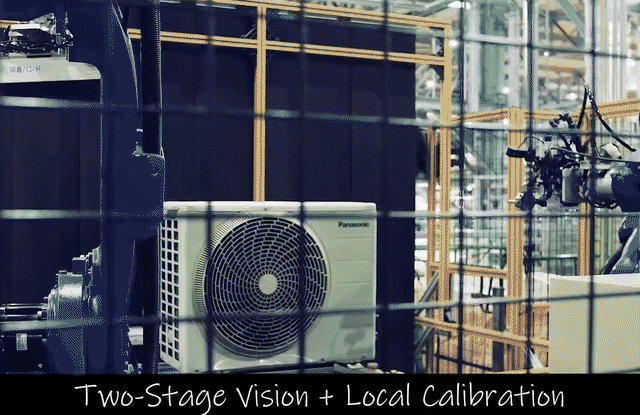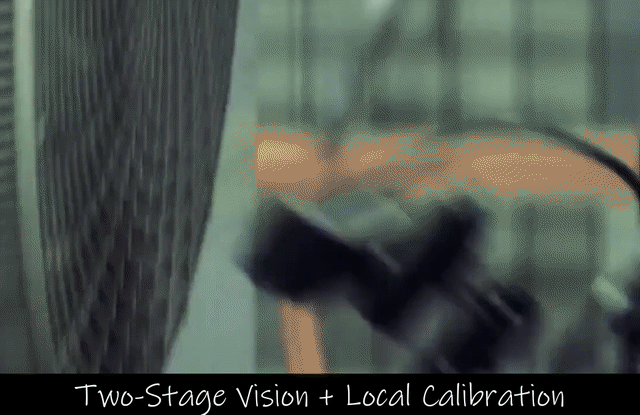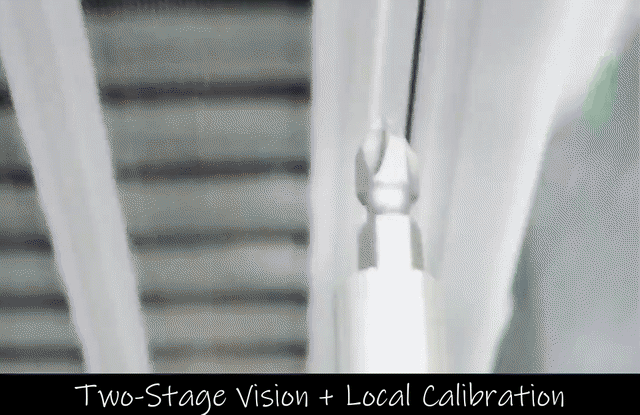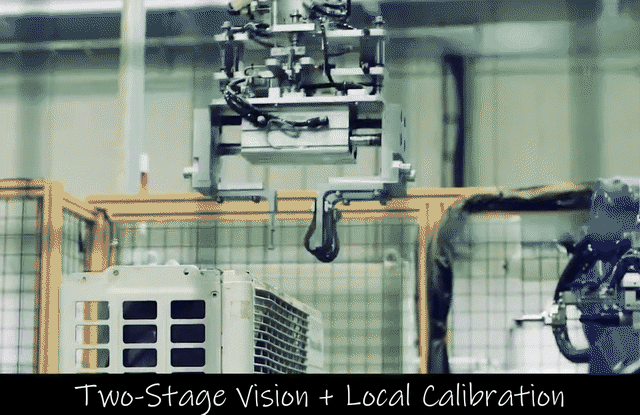
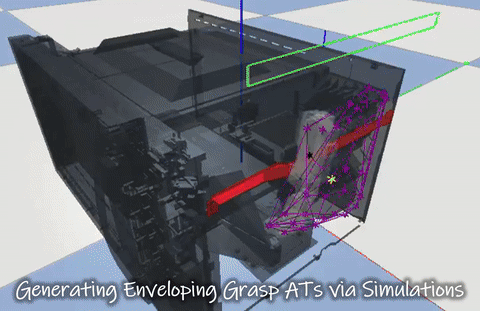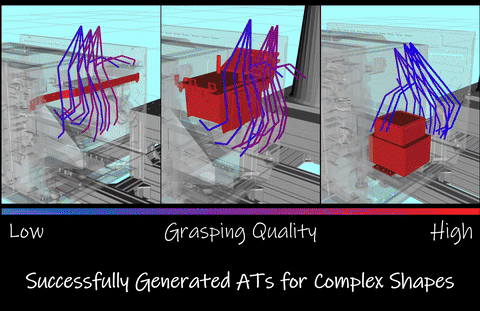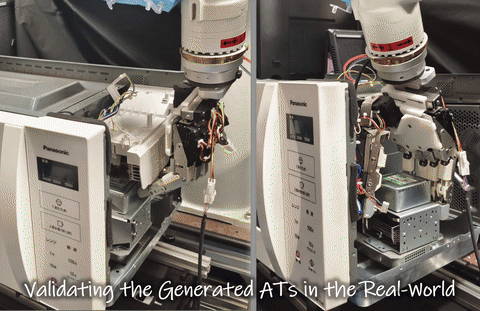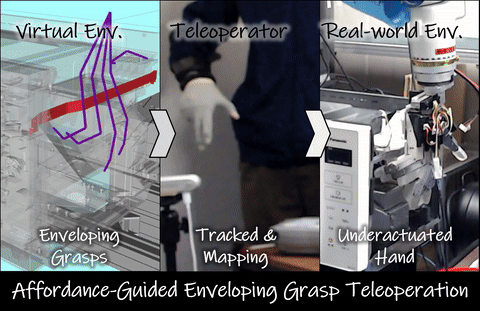
二段階検出と局所補正でねじ除去

二段階検出と局所補正でねじ除去

見逃しを抑えてねじ候補を抽出し、複数の学習モデルで再判定します。頭部・十字溝から中心を求め、格子点で測ったカメラ座標とロボット指令座標の対応を局所補間。汚れ・錆に対応し、検出再現率99.8%、位置精度±0.75 mmを達成しました。

包み込み把持の遠隔分解教示

包み込み把持の遠隔分解教示

ピンチ把持が困難な嵌合部品の非破壊分解に向けて、包み込み把持を遠隔教示します。物理シミュレーションで把持候補を生成し、品質を色で可視化することで、視覚・幾何学的制約の厳しい環境での教示を支援します。

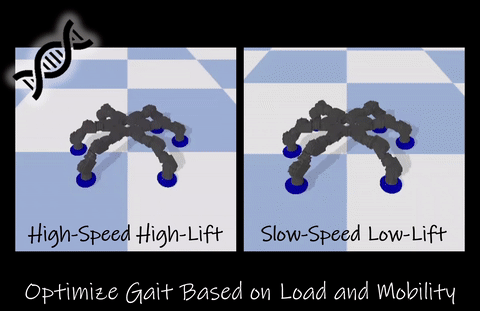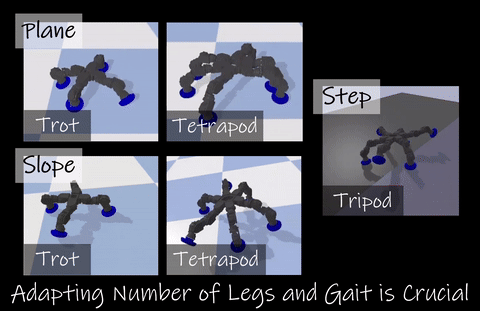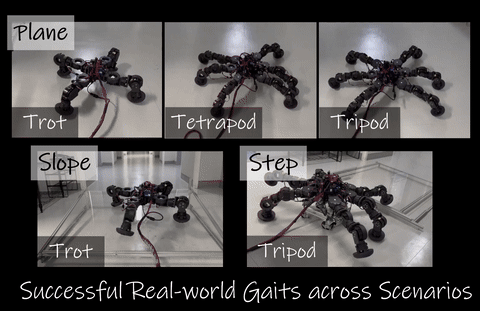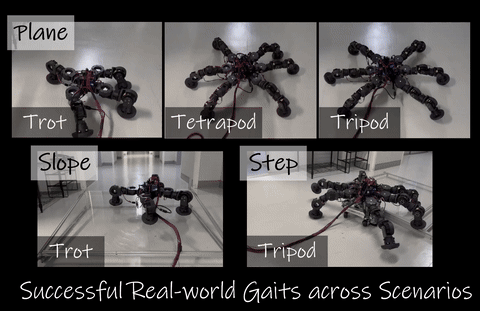
脚型モジュラーロボットの歩容生成

脚型モジュラーロボットの歩容生成

容易に着脱できる関節を持つ脚型モジュラーロボットでは、歩行時の接続部への負荷が課題になります。関節負荷・移動速度・静的安定性を同時に考慮して歩容を最適化し、4脚・6脚構成のシミュレーションと実機で検証します。
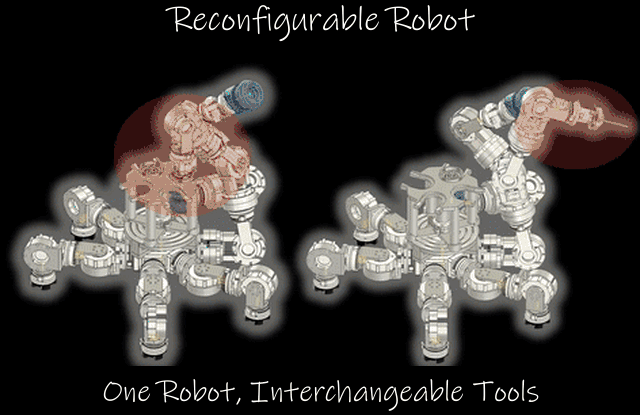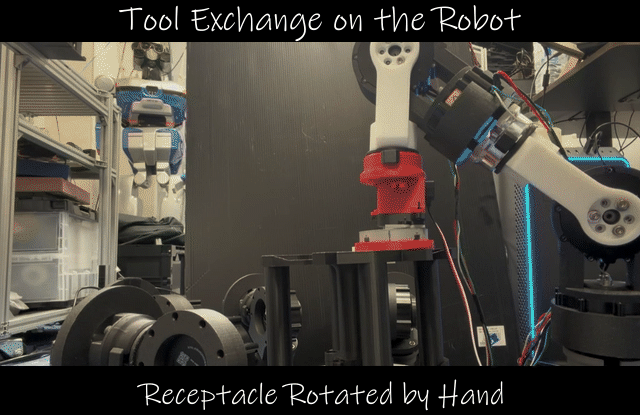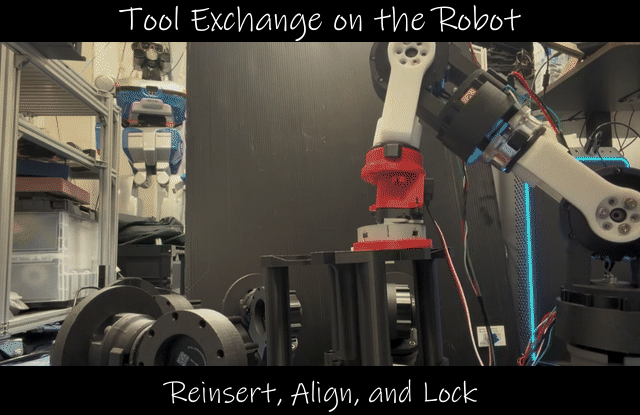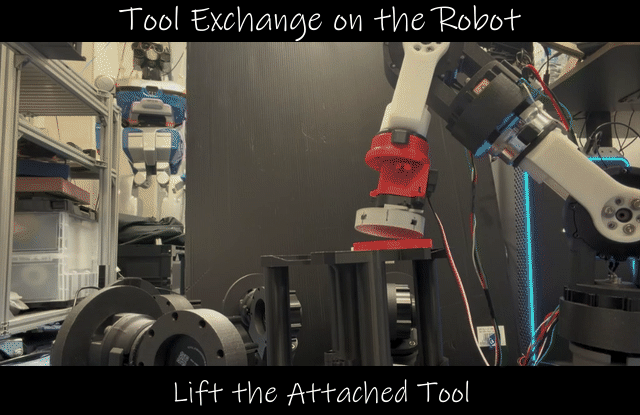
自己整列式ツールチェンジャー

自己整列式ツールチェンジャー

三角形のガイドと面取りで、ツール着脱時の角度・位置ずれを受動的に補正します。力センサを使わず、ロボットに搭載した回転式交換台と組み合わせてツールを交換。角度±20°・位置7 mmまでのずれへの対応を検証しました。
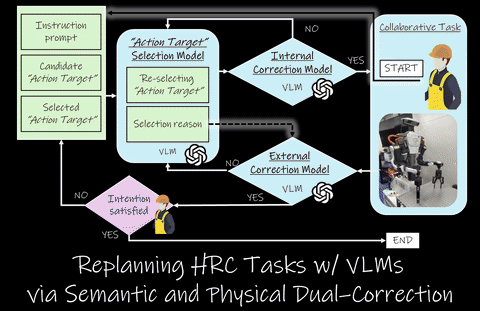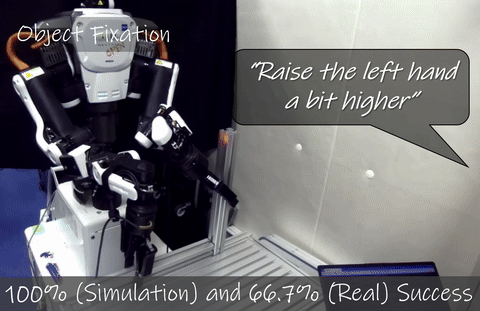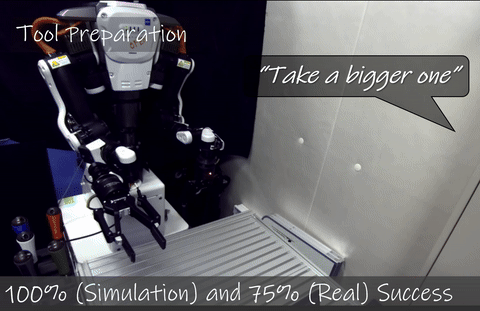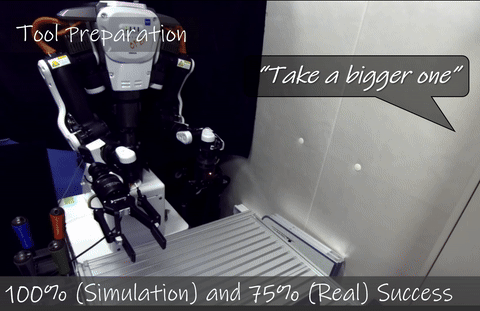
視覚言語モデルに基づく再計画

視覚言語モデルに基づく再計画

視覚言語モデルによる内部・外部修正で、意味理解と物理的実行の誤りに対処します。曖昧な言語指示と観測画像からヒトの意図に沿って再計画し、部品固定やツール受け渡しなどのヒト-ロボット協調作業を実現します。

柔軟再把持ツール

柔軟再把持ツール

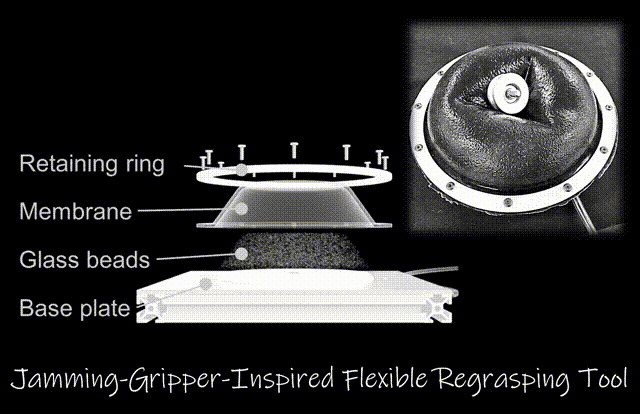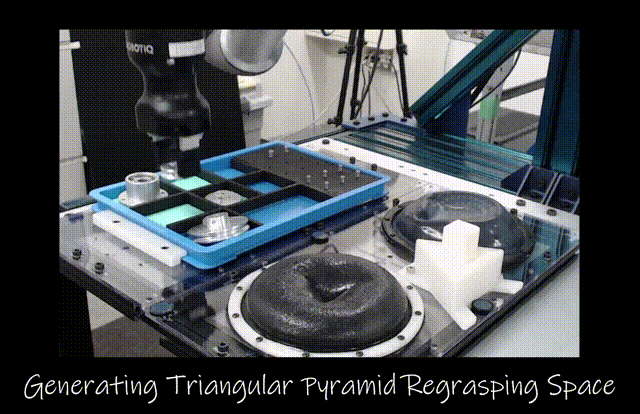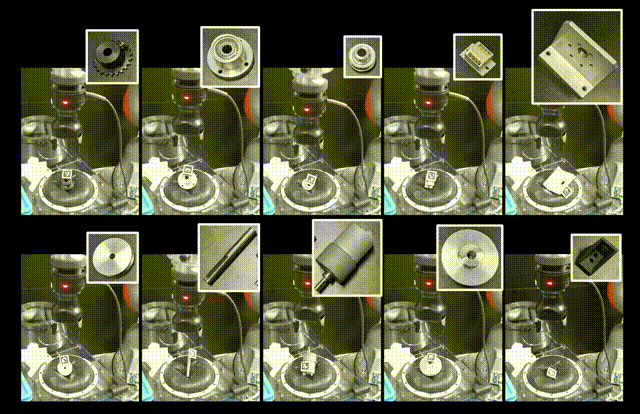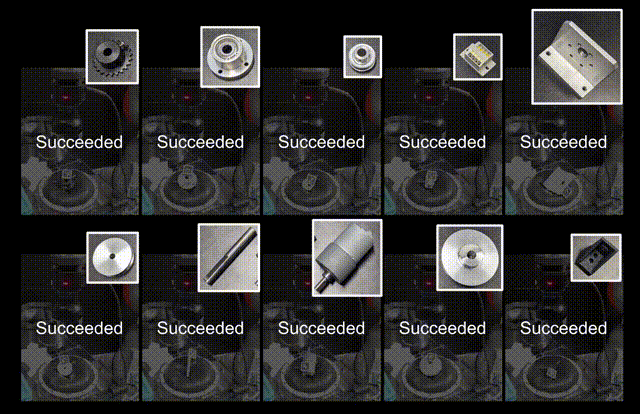
ジャミンググリッパーに着想を得た柔軟治具で、多様な部品を再把持します。膜内の空洞に物体を一時的に安定配置でき、落下配置実験で80%以上の成功率を達成し、剛性治具の代替としての可能性を示しました。

シェル型柔軟治具での分解

シェル型柔軟治具での分解

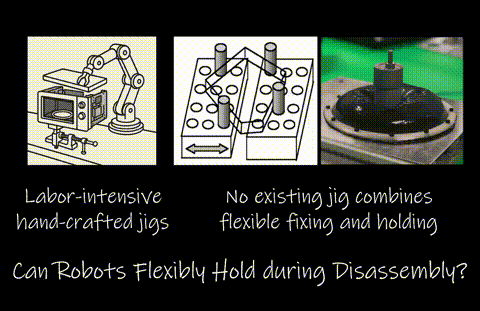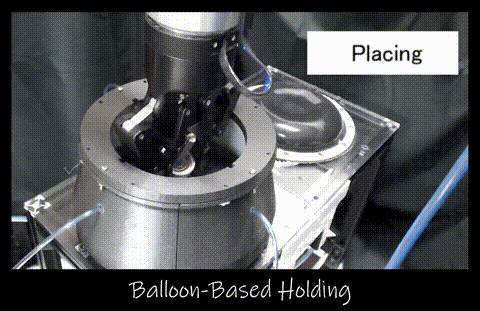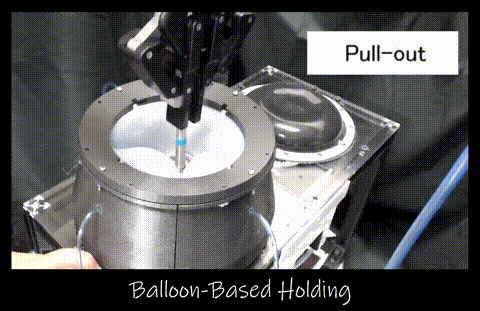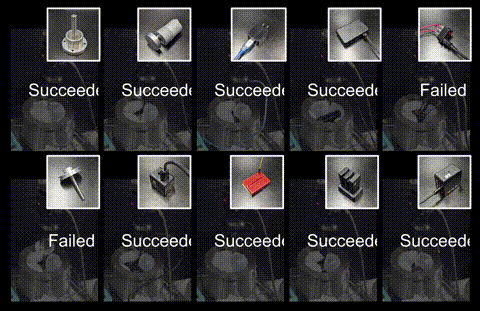
周囲を囲む風船で多様な形状を損傷なく保持し、専用治具や高精度な認識・計画なしに部品を引き抜きます。10個の物体を対象に、万力やジャミンググリッパー型柔軟治具と比較し、分解の実現可能性を検証しました。

階層化による統合的作業計画

階層化による統合的作業計画

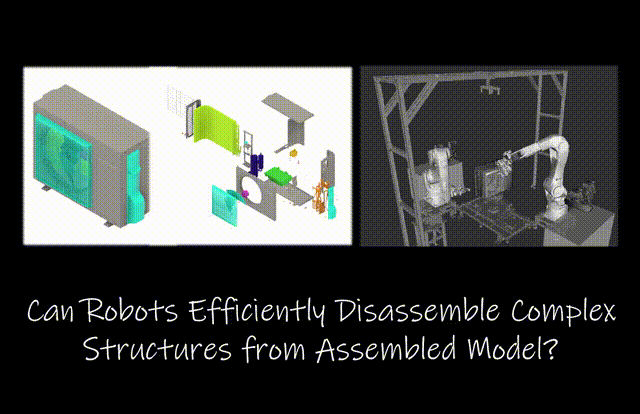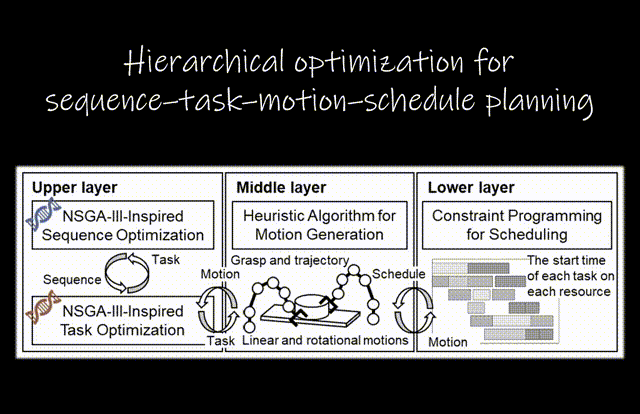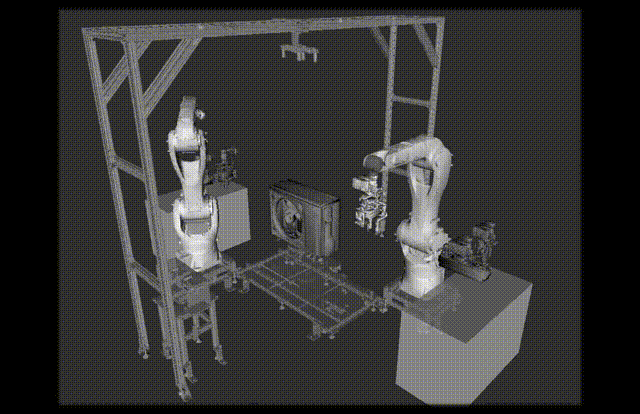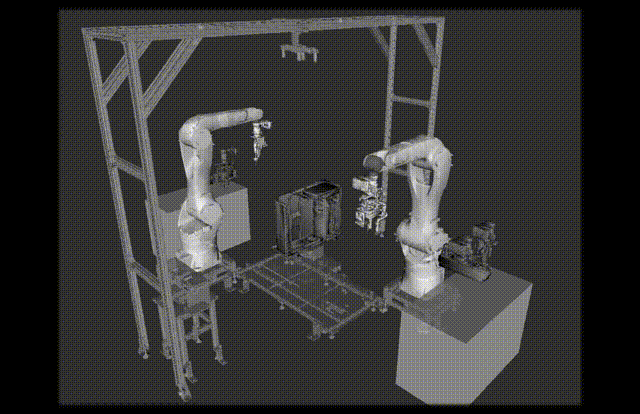
直動回転装置と多様なツールを備えた多腕ロボットで、拘束構造を持つ対象を分解します。順序・作業・動作計画の多目的遺伝的アルゴリズムと、スケジューリングの制約プログラミングを組み合わせ、長期作業を統合的に計画します。

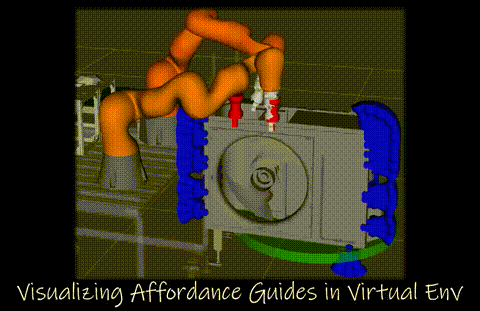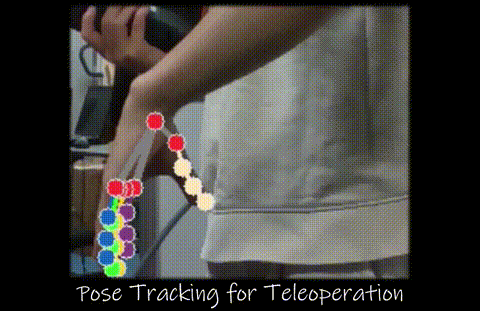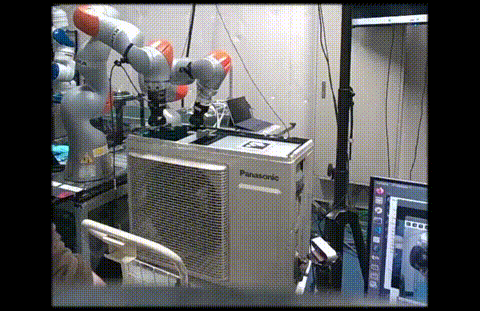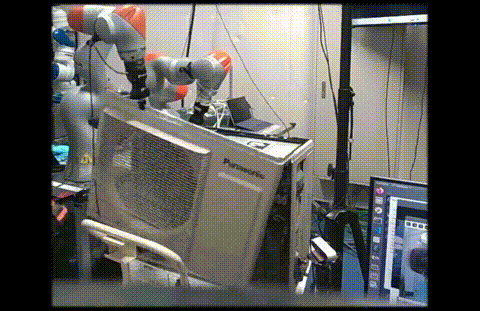
アフォーダンスに基づく遠隔操作

アフォーダンスに基づく遠隔操作

嵌合部品の把持姿勢と分解方向を仮想環境で可視化し、遮蔽や複雑な構造がある双腕分解の遠隔操作を支援します。位置・インピーダンスのハイブリッド制御で過剰な追従を防ぎ、作業成功率の向上と姿勢偏差の低減を実現しました。
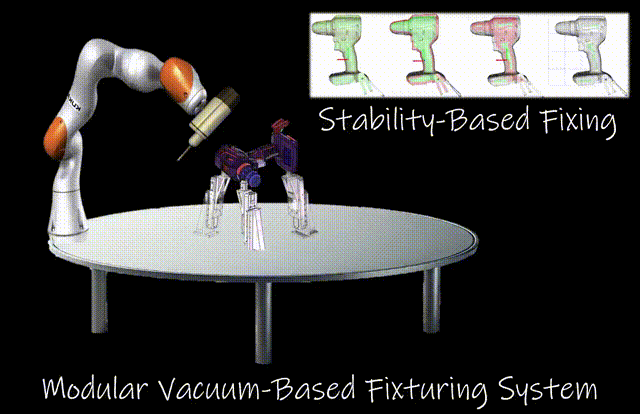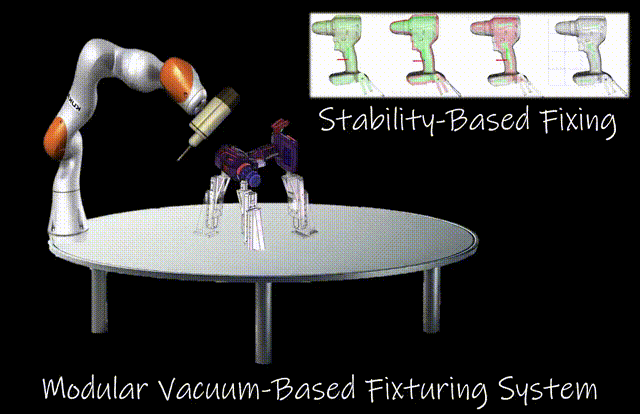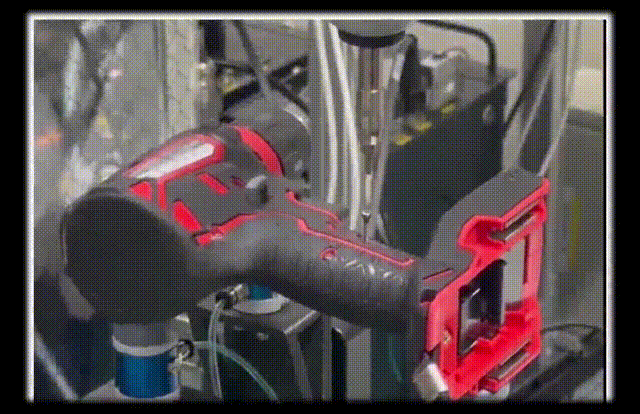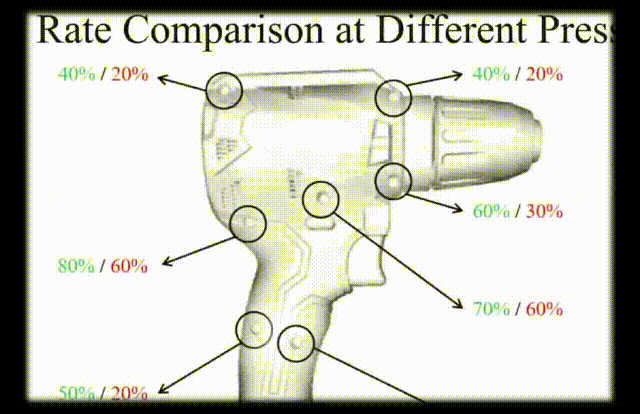
モジュラー柔軟治具システムと配置計画

モジュラー柔軟治具システムと配置計画

曲面に沿って密着する柔軟な吸着治具をモジュール化し、多様な形状を安定支持します。拡散モデルで配置候補を生成し、ベイズ最適化で改良。部品除去に伴う支持面・重心・荷重の変化を全工程で評価し、治具を付け替えずに分解できる共通配置を求めます。
グラフに基づく作業計画

グラフに基づく作業計画

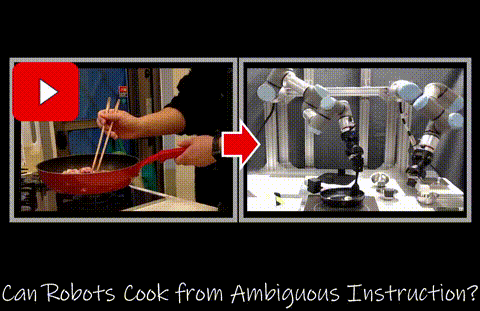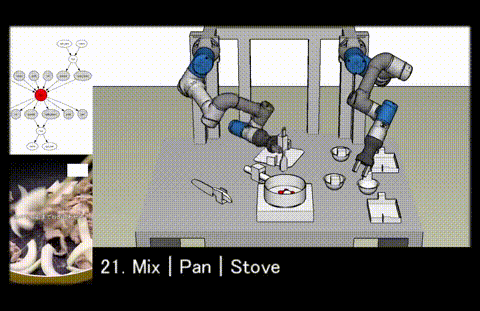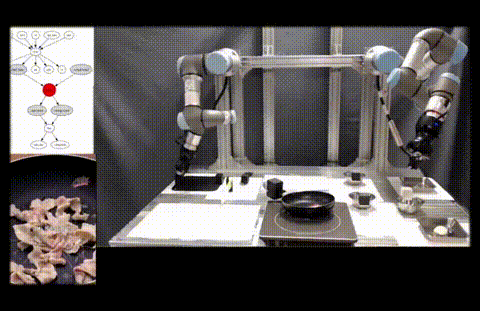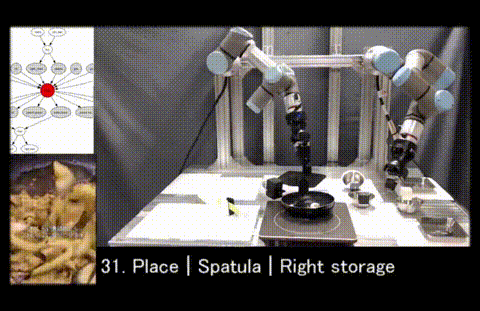
字幕付き動画からLLMで調理タスク・動作計画を生成し、FOONで検証・改善してハルシネーションと動画の不確かさを軽減します。双腕ロボットによる5種類のレシピのテストでは、LLM単独の1件に対し4件の計画を実行できました。

深層学習のためのデータ収集

深層学習のためのデータ収集

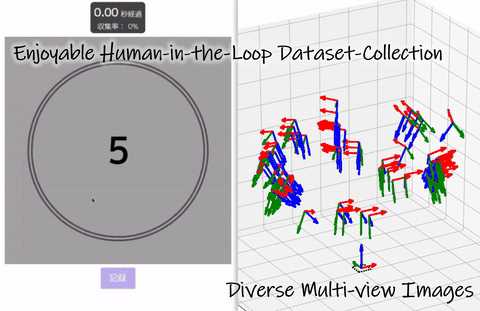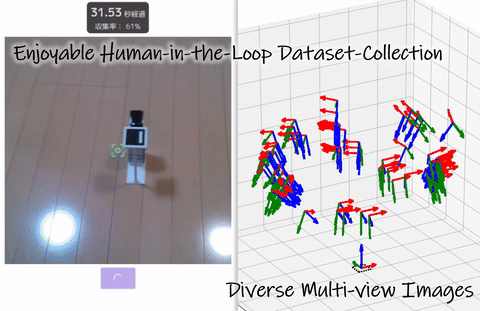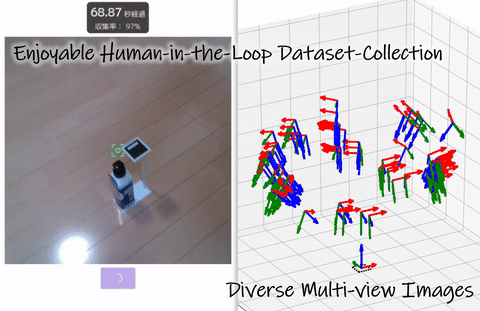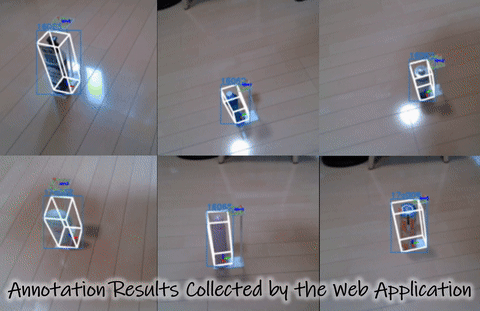
Webブラウザ上で撮影画像をリアルタイムに確認・評価し、2次元物体検出の学習データを収集します。データ収集から学習・評価までを統合し、オンライン視覚フィードバックで高品質なデータセットを迅速に構築します。

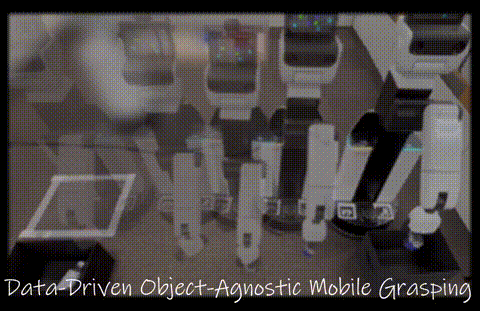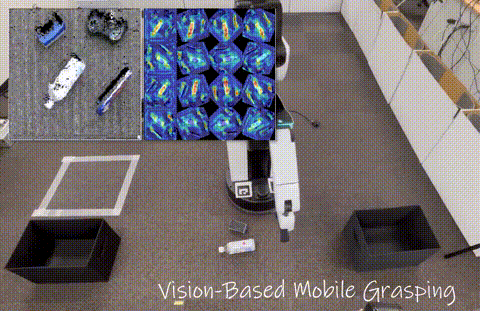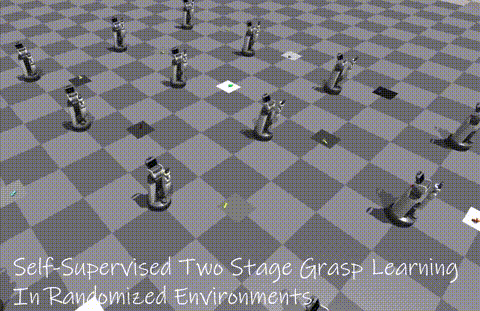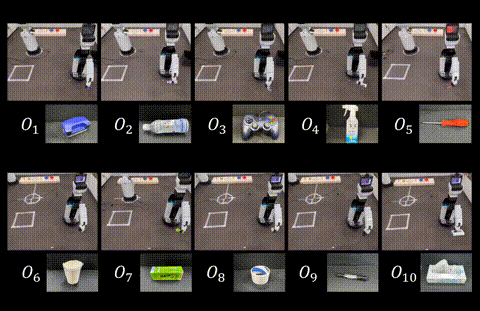
自己教師あり学習による移動把持

自己教師あり学習による移動把持

自己教師あり学習で物体形状に応じて速度と把持を調整します。3つの動作基本要素でデータのスパース性を抑え、3つのFCNで把持予測と誤差補正を行います。2段階学習とランダム化シミュレーションで精度と汎化を高めます。

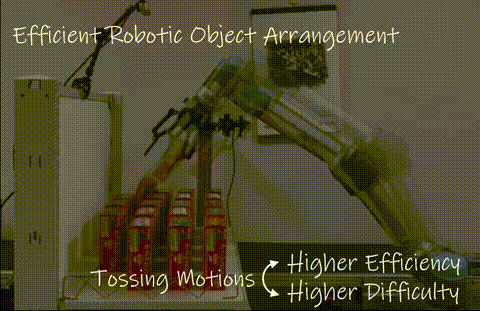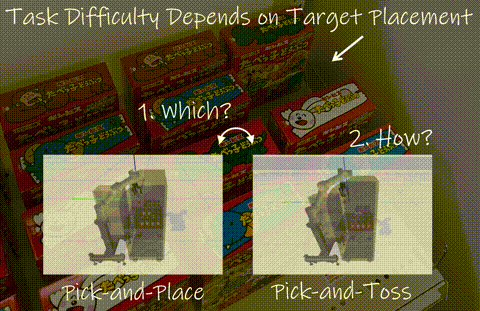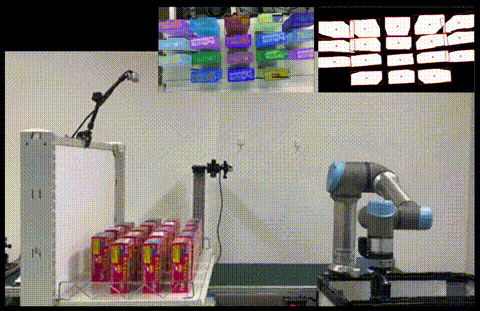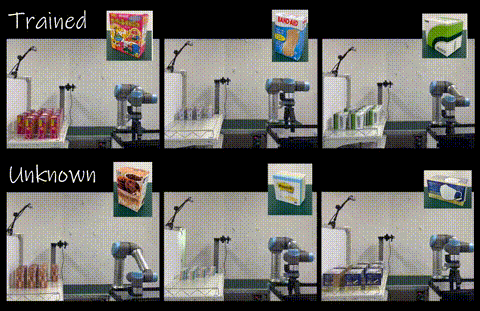
作業難度に基づくトス動作の活用

作業難度に基づくトス動作の活用

作業範囲を広げるピックアンドトスとピックアンドプレイスを、配置条件に基づくタスク難易度に応じて選択します。トスの自己教師あり学習とタスク決定の全探索を組み合わせ、矩形物体の配置をシミュレーションと実機で検証しました。

多目的最適化に基づく順序・動作計画

多目的最適化に基づく順序・動作計画

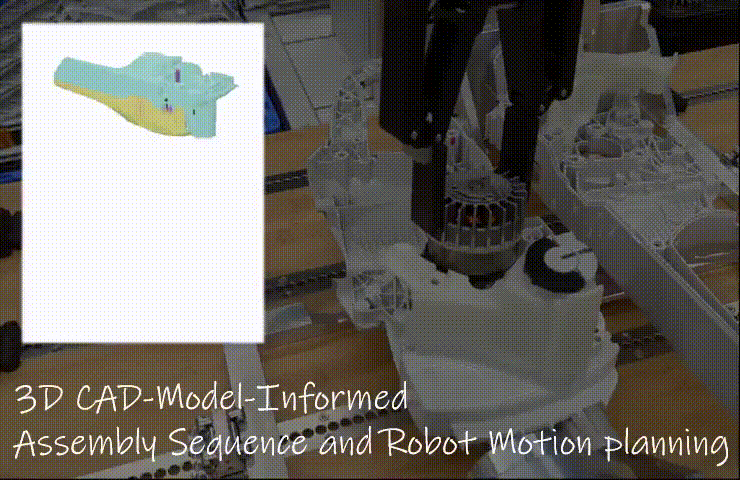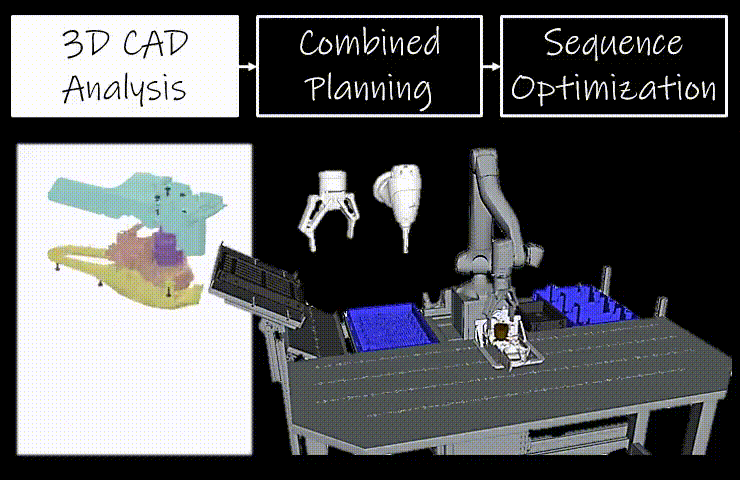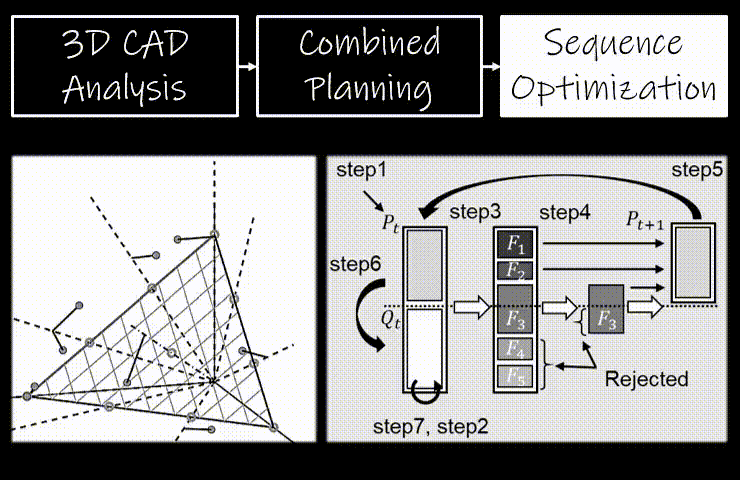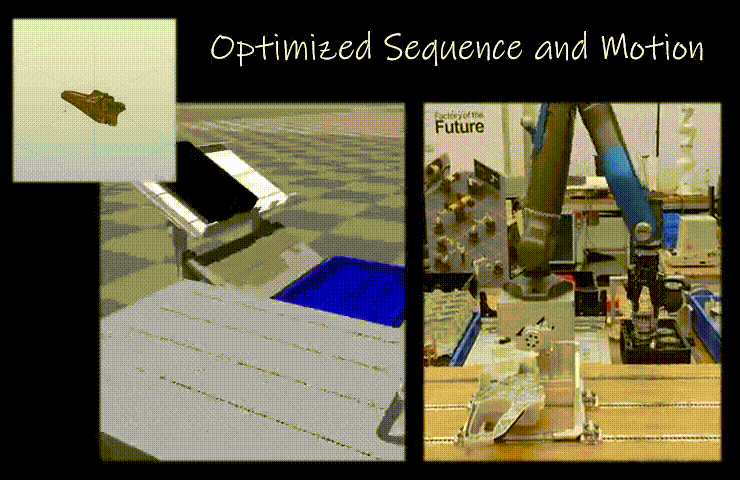
多数の接触点を持つ機械製品の組立で、不確かさを考慮した順序・動作計画を行います。CADモデルによるシミュレーションと多目的遺伝的アルゴリズムで、順序、物体配置、接触状態遷移、把持、軌道を同時に最適化します。

センシング可能なジャミング柔軟治具

センシング可能なジャミング柔軟治具

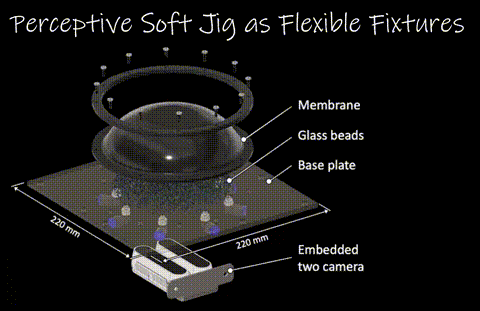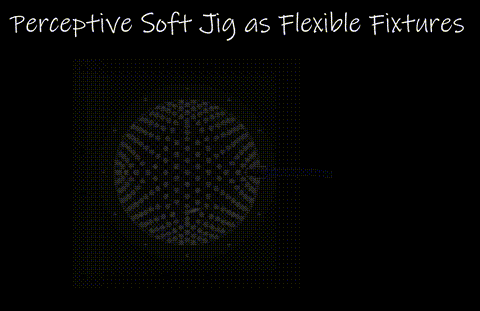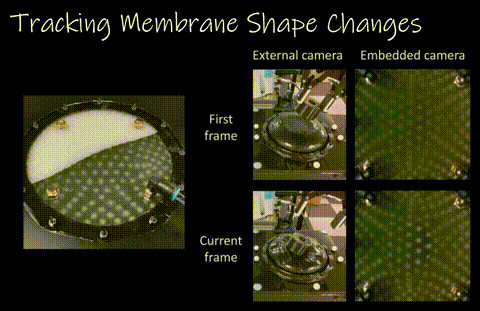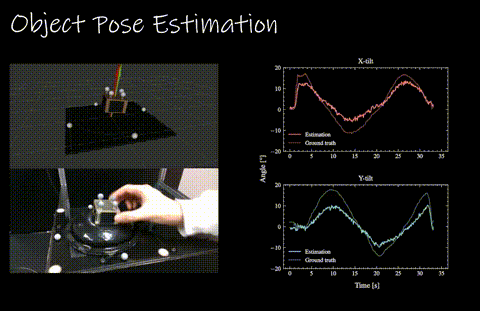
油圧駆動の柔軟治具で、光学的透明性を保ったジャミング状態を形成し、部品を固定します。内蔵画像センサで膜を観測し、内面に作成したマーカの挙動から、固定した物体の姿勢を推定します。

類似性推定に基づく未知物体操作

類似性推定に基づく未知物体操作

カテゴリ関連付けと単語埋め込みで、未知物体とデータベース内の既知物体の意味的類似度を求めます。類似度予測で選んだモデルの頑健な把持計画を模倣し、実物体に適した新たな把持を計画して、高精度・高安定なピックアンドプレイスにつなげます。

迅速に学習できる深層学習検出器

迅速に学習できる深層学習検出器

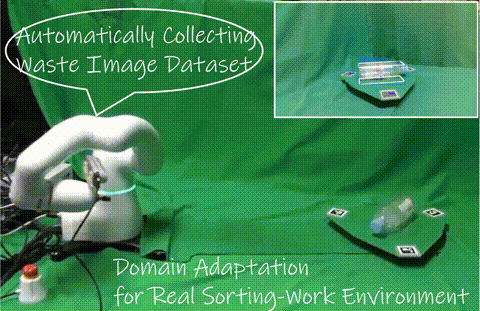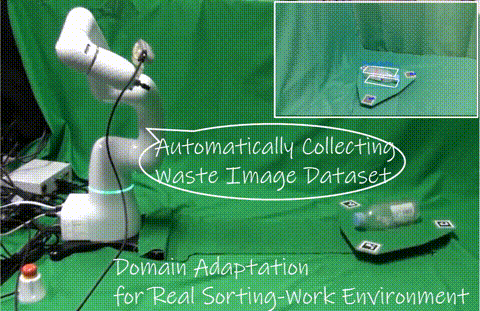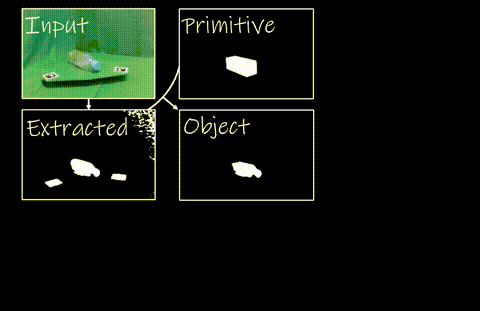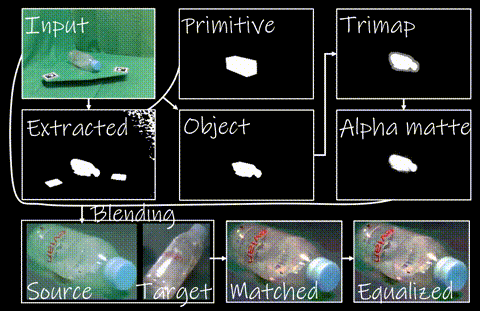
物体画像の自動収集で深層学習用データを迅速に作り、廃棄物の検出器を学習します。照明・背景の差を画像処理で軽減して検出性能を保ち、非把持操作と把持操作を組み合わせた機敏な仕分けにつなげます。

CADに基づく順序計画

CADに基づく順序計画

多目的遺伝的アルゴリズムで複数の目的のバランスをとり、制約を満たす扱いやすいロボット組立順序を生成します。3次元CADモデルから部品関係行列を抽出する手法も開発しました。

ジャミンググリッパー型柔軟治具

ジャミンググリッパー型柔軟治具

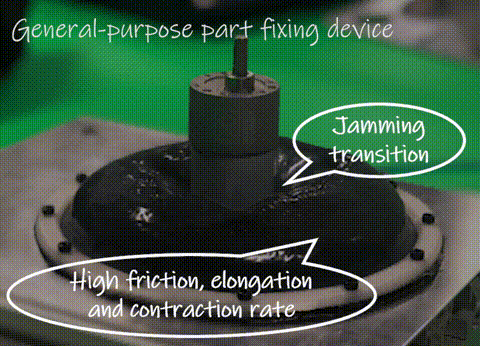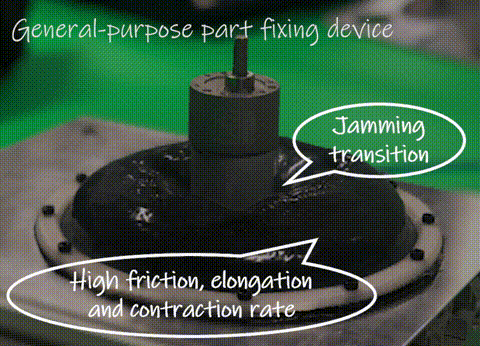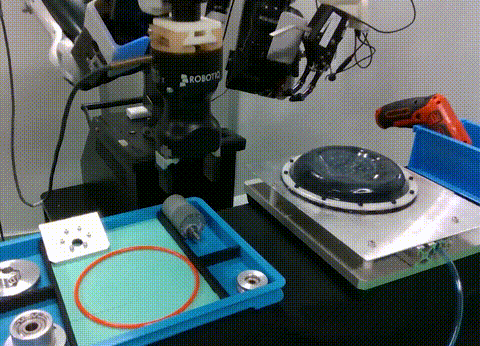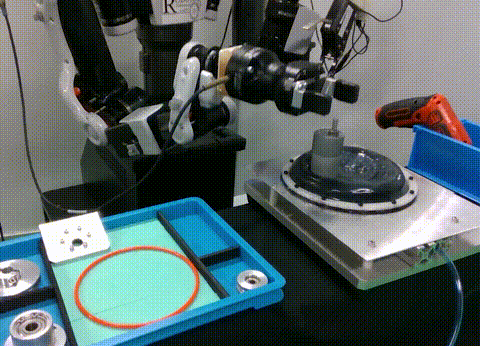
組立部品の形状に応じて変形する、ジャミンググリッパー型柔軟治具です。摩擦と伸縮率の高いシリコン膜にガラスビーズを充填し、ジャミング遷移によって多様な形状の部品をしっかり固定します。

視覚マーカを用いた自動アノテーション

視覚マーカを用いた自動アノテーション

物体と視覚マーカを同時に撮影し、深層学習用の画像注釈を自動化します。マーカを物体の特徴として学習してしまう問題に対して、ノイズマスクでマーカを隠すことで誤学習を低減し、手動注釈の手間を省きます。

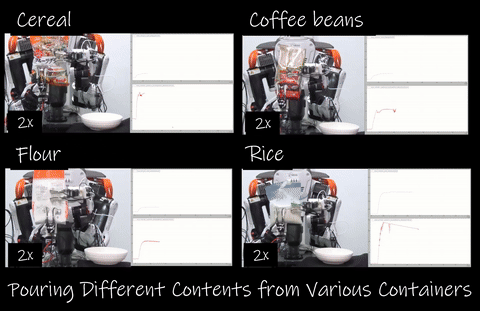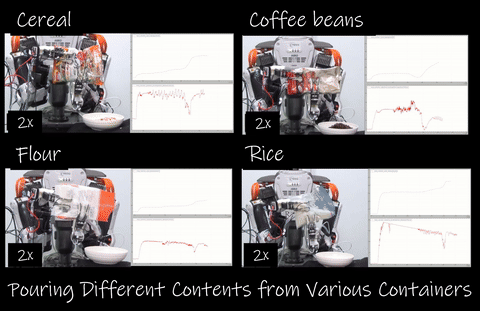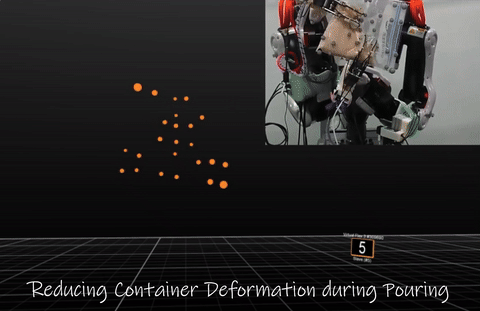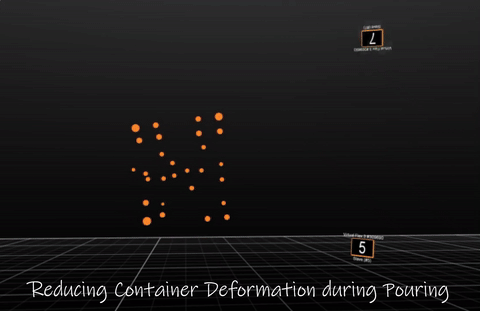
触覚に基づく注ぎ動作

触覚に基づく注ぎ動作

触覚センサを備えた双腕ロボットで、変形容器の底を支えながら上部を持ち上げ、変形を抑えて注ぎます。シリアル、コーヒー豆、小麦粉、米で検証し、単腕に比べ変形を66%低減、成功率90%以上を達成しました。

Biography

経歴

2021年〜現在

大阪大学 原田研究室

2016〜2021年

奈良先端大(NAIST) ロボティクス研究室

2009〜2016年

熊本高専

  • 専攻科(2014〜2016年)
    前腕回内外運動のための骨格モデリング

  • 高等専門学校本科(2009〜2014年)
    二関節筋を有する人工筋駆動ロボットアーム

Publication

論文・研究業績

183 / 183

学術雑誌論文

30
  1. Takuya Kiyokawa, Tomoki Ishikura, Shingo Hamada, Genichiro Matsuda, and Kensuke Harada:
    ''Component Influence-Driven Fastener Reduction for Robotic Disassemblability-Aware Design Simplification,''
    International Journal of Automation Technology, vol. 20, no. 6, pp. 511-519, 2026. DOI arXiv BibTex
    Cite
    @article{Kiyokawa2026ijat,
    author = {Takuya Kiyokawa and Tomoki Ishikura and Shingo Hamada and Genichiro Matsuda and Kensuke Harada},
    title = {Component Influence-Driven Fastener Reduction for Robotic Disassemblability-Aware Design Simplification},
    journal = {International Journal of Automation Technology},
    volume = {20},
    number = {6},
    pages = {511--519},
    year = {2026}
    }
    
  2. Taichi Kato, Takuya Kiyokawa, Namiko Saito, and Kensuke Harada:
    ''Replanning Human-Robot Collaborative Tasks with Vision-Language Models via Semantic and Physical Dual-Correction,''
    Advanced Robotics, pp. 1-15, 2026 (published online). DOI arXiv YouTube BibTex
    Cite
    @article{Kato2026,
    author = {Taichi Kato and Takuya Kiyokawa and Namiko Saito and Kensuke Harada},
    title = {Replanning Human-Robot Collaborative Tasks with Vision-Language Models via Semantic and Physical Dual-Correction},
    journal = {Advanced Robotics},
    pages = {1--15},
    year = {2026}
    }
    
  3. Tomoki Ishikura, Genichiro Matsuda, Takuya Kiyokawa, and Kensuke Harada:
    ''Industrial-Grade Robust Robot Vision for Screw Detection and Removal under Uneven Conditions,''
    Advanced Robotics, vol. 40, no. 16, pp. 1131-1146, 2026. DOI arXiv YouTube BibTex
    Cite
    @article{Ishikura2026,
    author = {Tomoki Ishikura and Genichiro Matsuda and Takuya Kiyokawa and Kensuke Harada},
    title = {Industrial-Grade Robust Robot Vision for Screw Detection and Removal under Uneven Conditions},
    journal = {Advanced Robotics},
    volume = {40},
    number = {16},
    pages = {1131--1146},
    year = {2026}
    }
    
  4. Zhengtao Hu, Ruishuang Liu, Mocong Qiu, Hao Chen, Liang Du, Takuya Kiyokawa, Weiwei Wan, Jianjun Yuan, and Kensuke Harada:
    ''Planning 6-D Grasps for Two-Finger Grippers Considering Edge and Corner Contacts,''
    IEEE/ASME Transactions on Mechatronics (TMECH), pp. 1-11, 2026. DOI BibTex
    Cite
    @article{Hu2026tmech,
    author = {Zhengtao Hu and Ruishuang Liu and Mocong Qiu and Hao Chen and Liang Du and Takuya Kiyokawa and Weiwei Wan and Jianjun Yuan and Kensuke Harada},
    title = {Planning 6-D Grasps for Two-Finger Grippers Considering Edge and Corner Contacts},
    journal = {IEEE/ASME Transactions on Mechatronics (TMECH)},
    pages = {1--11},
    year = {2026}
    }
    
  5. Vitor Hideyo Isume, Takuya Kiyokawa, Natsuki Yamanobe, Yukiyasu Domae, Weiwei Wan, and Kensuke Harada:
    ''Prompt2Craft: Generating Functional Craft Assemblies With LLMs,''
    IEEE Robotics and Automation Letters (RA-L), vol. 11, no. 7, pp. 7772-7779, July 2026. (presented at IROS2026) DOI arXiv BibTex
    Cite
    @article{Isume2026,
    author = {Vitor Hideyo Isume and Takuya Kiyokawa and Natsuki Yamanobe and Yukiyasu Domae and Weiwei Wan and Kensuke Harada},
    title = {Prompt2Craft: Generating Functional Craft Assemblies With LLMs},
    journal = {IEEE Robotics and Automation Letters (RA-L)},
    volume = {11},
    number = {7},
    pages = {7772--7779},
    month = jul,
    year = {2026}
    }
  6. Radwa Ali, Takuya Kiyokawa, Zhengtao Hu, Weiwei Wan, and Kensuke Harada:
    ''3D Layout Planning for Robotic Workcells with Task-Aware Motion Optimization: Generalization and Real Implementation,''
    Robotics and Computer-Integrated Manufacturing, vol. 101, article 103310, 2026. DOI SSRN BibTex
    Cite
    @article{Ali2026rcim,
    author = {Radwa Ali and Takuya Kiyokawa and Zhengtao Hu and Weiwei Wan and Kensuke Harada},
    title = {3D Layout Planning for Robotic Workcells with Task-Aware Motion Optimization: Generalization and Real Implementation},
    journal = {Robotics and Computer-Integrated Manufacturing},
    volume = {101},
    pages = {103310},
    year = {2026}
    }
  7. Hao Chen, Takuya Kiyokawa, Weiwei Wan, and Kensuke Harada:
    ''Generalizable task-oriented object grasping through LLM-guided ontology and similarity-based planning,''
    Robotics and Autonomous Systems, vol. 201, article 105442, 2026. DOI SSRN BibTex
    Cite
    @article{Chen2026,
    author = {Hao Chen and Takuya Kiyokawa and Weiwei Wan and Kensuke Harada},
    title = {Generalizable task-oriented object grasping through LLM-guided ontology and similarity-based planning},
    journal = {Robotics and Autonomous Systems},
    volume = {201},
    number = {},
    pages = {105442},
    year = {2026}
    }
    
  8. Hiroki Hanai, Takuya Kiyokawa, Weiwei Wan, and Kensuke Harada:
    ''Robotic Paper Wrapping by Learning Force Control,''
    IEEE Access, vol. 14, pp. 16596-16604, 2026. DOI arXiv BibTex
    Cite
    @article{Hanai2026,
    author = {Hiroki Hanai and Takuya Kiyokawa and Weiwei Wan and Kensuke Harada},
    title = {Robotic Paper Wrapping by Learning Force Control},
    journal = {IEEE Access},
    volume = {14},
    number = {},
    pages = {16596--16604},
    year = {2026}
    }
  9. Takuya Kiyokawa, Kensuke Harada, Weiwei Wan, Tomoki Ishikura, Naoya Miyaji, and Genichiro Matsuda:
    ''Many-Objective-Optimized Semi-Automated Robotic Disassembly Sequences,''
    Robotics and Autonomous Systems, vol. 197, article 105301, 2026. DOI arXiv YouTube BibTex
    Cite
    @article{Kiyokawa2025dis,
    author = {Takuya Kiyokawa and Kensuke Harada and Weiwei Wan and Tomoki Ishikura and Naoya Miyaji and Genichiro Matsuda},
    title = {Many-Objective-Optimized Semi-Automated Robotic Disassembly Sequences},
    journal = {Robotics and Autonomous Systems},
    volume = {197},
    eid = {105301},
    month = {March},
    year = {2026}
    }
  10. Hao Chen, Takuya Kiyokawa, Zhengtao Hu, Weiwei Wan, and Kensuke Harada:
    ''A Multilevel Similarity Approach for Single-View Object Grasping: Matching, Planning, and Fine-Tuning,''
    IEEE Transactions on Robotics (T-RO), vol. 41, pp. 5966-5985, 2025. (presented at ICRA2026) DOI arXiv BibTex
    Cite
    @article{Chen2025tro,
    author = {Hao Chen and Takuya Kiyokawa and Zhengtao Hu and Weiwei Wan and Kensuke Harada},
    title = {A Multilevel Similarity Approach for Single-View Object Grasping: Matching, Planning, and Fine-Tuning},
    journal = {IEEE Transactions on Robotics (T-RO)},
    volume = {41},
    number = {},
    pages = {5966--5985},
    year = {2025}
    }
    
  11. Takuya Kiyokawa, Naoki Shirakura, Hiroki Katayama, Keita Tomochika, and Jun Takamatsu:
    ''Efficiently Collecting Training Dataset for 2D Object Detection by Online Visual Feedback,''
    Journal of Robotics and Mechatronics, vol. 37, no. 2, pp. 270-283, 2025. DOI arXiv BibTex
    Cite
    @article{Kiyokawa2025web,
    author = {Takuya Kiyokawa and Naoki Shirakura and Hiroki Katayama and Keita Tomochika and Jun Takamatsu},
    title = {Efficiently Collecting Training Dataset for 2D Object Detection by Online Visual Feedback},
    journal = {Journal of Robotics and Mechatronics},
    volume = {37},
    number = {2},
    pages = {270--283},
    year = {2025}
    }
    
  12. Kazuki Higashi, Keisuke Koyama, Fanny Ficuciello, Ryuta Ozawa, Takuya Kiyokawa, Weiwei Wan, and Kensuke Harada:
    ''Synergy Hand using Fluid Network: Realization of Various Grasping/Manipulation Styles,''
    IEEE Access, vol. 12, pp. 164966-164978, 2024. DOI BibTex
    Cite
    @article{Higashi2024,
    author = {Kazuki Higashi and Keisuke Koyama and Fanny Ficuciello and Ryuta Ozawa and Takuya Kiyokawa and Weiwei Wan and Kensuke Harada},
    title = {Synergy Hand using Fluid Network: Realization of Various Grasping/Manipulation Styles},
    journal = {IEEE Access},
    volume = {12},
    number = {},
    pages = {164966--164978},
    year = {2024}
    }
  13. Zhenting Wang, Takuya Kiyokawa, Natsuki Yamanobe, Weiwei Wan, and Kensuke Harada:
    ''Assembly Task Allocation for Human-Robot Collaboration Considering Stability and Assembly Complexity,''
    IEEE Access, vol. 12, pp. 159821-159832, 2024. DOI BibTex
    Cite
    @article{Wang2024,
    author = {Zhenting Wang and Takuya Kiyokawa and Natsuki Yamanobe and Weiwei Wan and Kensuke Harada},
    title = {Assembly Task Allocation for Human-Robot Collaboration Considering Stability and Assembly Complexity},
    journal = {IEEE Access},
    volume = {12},
    number = {},
    pages = {159821--159832},
    year = {2024}
    }
  14. Vitor Hideyo Isume, Takuya Kiyokawa, Natsuki Yamanobe, Yukiyasu Domae, Weiwei Wan, and Kensuke Harada:
    ''Component Selection for Craft Assembly Tasks,''
    IEEE Robotics and Automation Letters (RA-L), vol. 9, no. 9, pp. 8122-8129, 2024. (presented at ICRA2025) DOI arXiv BibTex
    Cite
    @article{Isume2024,
    author = {Vitor Hideyo Isume and Takuya Kiyokawa and Natsuki Yamanobe and Yukiyasu Domae and Weiwei Wan and Kensuke Harada},
    title = {Component Selection for Craft Assembly Tasks},
    journal = {IEEE Robotics and Automation Letters (RA-L)},
    volume = {9},
    number = {9},
    pages = {8122--8129},
    year = {2024}
    }
    
  15. Takuya Kiyokawa, Jun Takamatsu, and Shigeki Koyanaka:
    ''Challenges for Future Robotic Sorters of Mixed Industrial Waste: A Survey,''
    IEEE Transactions on Automation Science and Engineering (TASE), vol. 21, no 1, pp. 1023-1040, 2024. DOI BibTex
    Cite
    @article{Kiyokawa2024tase,
    author = {Takuya Kiyokawa and Jun Takamatsu and Shigeki Koyanaka},
    title = {Challenges for Future Robotic Sorters of Mixed Industrial Waste: A Survey},
    journal = {IEEE Transactions on Automation Science and Engineering (TASE)},
    volume = {21},
    number = {1},
    pages = {1023--1040},
    year = {2024}
    }
  16. Kazuki Higashi, Keisuke Koyama, Ryuta Ozawa, Kazuyuki Nagata, Takuya Kiyokawa, Weiwei Wan, and Kensuke Harada:
    ''Torque-sensing Soft Bellows Actuator for Multi-fingered Hands Taking Bellow's Buckling into Consideration,''
    IEEE Access, vol. 11, pp. 129258-129268, 2023. DOI BibTex
    Cite
    @article{Higashi2023,
    author = {Kazuki Higashi and Keisuke Koyama and Ryuta Ozawa and Kazuyuki Nagata and Takuya Kiyokawa and Weiwei Wan and Kensuke Harada},
    title = {Torque-sensing Soft Bellows Actuator for Multi-fingered Hands Taking Bellow's Buckling into Consideration},
    journal = {IEEE Access},
    volume = {11},
    number = {},
    pages = {129258--129268},
    year = {2023}
    }
  17. Zhenting Wang, Takuya Kiyokawa, Issei Sera, Natsuki Yamanobe, Weiwei Wan, and Kensuke Harada:
    ''Error Correction in Robotic Assembly Planning from Graphical Instruction Manuals,''
    IEEE Access, vol. 11, pp. 107276-107286, 2023. DOI BibTex
    Cite
    @article{Wang2023,
    author = {Zhenting Wang and Takuya Kiyokawa and Issei Sera and Natsuki Yamanobe and Weiwei Wan and Kensuke Harada},
    title = {Error Correction in Robotic Assembly Planning from Graphical Instruction Manuals},
    journal = {IEEE Access},
    volume = {11},
    number = {},
    pages = {107276--107286},
    year = {2023}
    }
  18. Sho Kobayashi, Weiwei Wan, Takuya Kiyokawa, Keisuke Koyama, and Kensuke Harada:
    ''Obtaining an Object's 3D Model Using Dual-Arm Robotic Manipulation and Stationary Depth Sensing,''
    IEEE Transactions on Automation Science and Engineering (TASE), vol. 20, no. 3, pp. 2075-2087, 2023. DOI BibTex
    Cite
    @article{Kobayashi2022tase,
    author = {Sho Kobayashi and Weiwei Wan and Takuya Kiyokawa and Keisuke Koyama and Kensuke Harada},
    title = {Obtaining an Object's 3D Model Using Dual-Arm Robotic Manipulation and Stationary Depth Sensing},
    journal = {IEEE Transactions on Automation Science and Engineering (TASE)},
    volume = {20},
    number = {3},
    pages = {2075--2087},
    year = {2023}
    }
  19. Takuya Kiyokawa, Naoki Shirakura, Zhenting Wang, Natsuki Yamanobe, Ixchel G. Ramirez-Alpizar, Weiwei Wan, and Kensuke Harada:
    ''Difficulty and Complexity Definitions for Assembly Task Allocation and Assignment in Human-Robot Collaborations: A Review,''
    Robotics and Computer-Integrated Manufacturing, vol. 84, article 102598, 2023. DOI BibTex
    Cite
    @article{Kiyokawa2023rcim,
    author = {Takuya Kiyokawa and Naoki Shirakura and Zhenting Wang and Natsuki Yamanobe and Ixchel G. Ramirez-Alpizar and Weiwei Wan and Kensuke Harada},
    title = {Difficulty and Complexity Definitions for Assembly Task Allocation and Assignment in Human-robot Collaborations: A Review},
    journal = {Robotics and Computer-Integrated Manufacturing},
    volume = {84},
    year = {2023},
    eid = {102598}
    }
    
  20. Tatsuya Sakuma, Takuya Kiyokawa, Takamitsu Matsubara, Jun Takamatsu, Takahiro Wada, and Tsukasa Ogasawara:
    ''Jamming Gripper-Inspired Soft Jig for Perceptive Parts Fixing,''
    IEEE Access, vol. 11, pp. 62187-62199, 2023. DOI BibTex
    Cite
    @article{Sakuma2023,
    author = {Tatsuya Sakuma and Takuya Kiyokawa and Takamitsu Matsubara and Jun Takamatsu and Takahiro Wada and Tsukasa Ogasawara},
    title = {Jamming Gripper-Inspired Soft Jig for Perceptive Parts Fixing},
    journal = {IEEE Access},
    volume = {11},
    number = {},
    pages = {62187--62199},
    year = {2023}
    }
  21. Yuan Gao, Shogo Matsuoka, Weiwei Wan, Takuya Kiyokawa, Keisuke Koyama, and Kensuke Harada:
    ''In-Hand Pose Estimation Using Hand-Mounted RGB Cameras and Visuotactile Sensors,''
    IEEE Access, vol. 11, pp. 17218-17232, 2023. DOI BibTex
    Cite
    @article{Gao2023access,
    author = {Yuan Gao and Shogo Matsuoka and Weiwei Wan and Takuya Kiyokawa and Keisuke Koyama and Kensuke Harada},
    title = {In-Hand Pose Estimation Using Hand-Mounted {RGB} Cameras and Visuotactile Sensors},
    journal = {IEEE Access},
    volume = {11},
    number = {},
    pages = {17218--17232},
    year = {2023}
    }
  22. Kota Takata, Takuya Kiyokawa, Natsuki Yamanobe, Ixchel G. Ramirez-Alpizar, Weiwei Wan, and Kensuke Harada:
    ''Graph-Based Framework on Bimanual Manipulation Planning from Cooking Recipe,''
    MDPI Robotics, vol. 11, no. 6, article 123, 2022. DOI Preprints BibTex
    Cite
    @article{Takata2022robotics,
    author = {Kota Takata and Takuya Kiyokawa and Natsuki Yamanobe and Ixchel G. Ramirez-Alpizar and Weiwei Wan and Kensuke Harada},
    title = {Graph-Based Framework on Bimanual Manipulation Planning from Cooking Recipe},
    journal = {Robotics},
    volume = {11},
    number = {6},
    eid = {123},
    year = {2022}
    }
  23. Enrique Coronado, Takuya Kiyokawa, Gustavo A. Garcia Ricardez, Ixchel G. Ramirez-Alpizar, Gentiane Venture, and Natsuki Yamanobe:
    ''Evaluating Quality in Human-Robot Interaction: a Systematic Search and Classification of Performance and Human-Centered Factors, Measures and Metrics towards an Industry 5.0,''
    Journal of Manufacturing Systems, vol. 63, pp. 392-410, 2022. DOI BibTex
    Cite
    @article{Coronado2022,
    author = {Enrique Coronado and Takuya Kiyokawa and Gustavo A. Garcia Ricardez and Ixchel G. Ramirez-Alpizar and Gentiane Venture and Natsuki Yamanobe},
    title = {Evaluating Quality in Human-Robot Interaction: A Systematic Search and Classification of Performance and Human-centered Factors, Measures and Metrics towards An {Industry 5.0}},
    journal = {Journal of Manufacturing Systems},
    volume = {63},
    number = {},
    pages = {392--410},
    year = {2022}
    }
  24. Hao Chen, Takuya Kiyokawa, Weiwei Wan, and Kensuke Harada:
    ''Category-Association Based Similarity Matching for Novel Object Pick-and-Place Task,''
    IEEE Robotics and Automation Letters (RA-L), vol. 7, no. 2, pp. 2961-2968, 2022. (presented at ICRA2022) DOI arXiv BibTex
    Cite
    @article{Chen2022,
    author = {Hao Chen and Takuya Kiyokawa and Weiwei Wan and Kensuke Harada},
    title = {Category-Association Based Similarity Matching for Novel Object Pick-and-Place Task},
    journal = {IEEE Robotics and Automation Letters (RA-L)},
    volume = {7},
    number = {2},
    pages = {2961--2968},
    year = {2022}
    }
  25. Takuya Kiyokawa, Hiroki Katayama, Yuya Tatsuta, Jun Takamatsu, and Tsukasa Ogasawara:
    ''Robotic Waste Sorter with Agile Manipulation and Quickly Trainable Detector,''
    IEEE Access, vol. 9, pp. 124616-124631, 2021. DOI arXiv BibTex
    Cite
    @article{Kiyokawa2021sorter,
    author = {Takuya Kiyokawa and Hiroki Katayama and Yuya Tatsuta and Jun Takamatsu and Tsukasa Ogasawara},
    title = {Robotic Waste Sorter with Agile Manipulation and Quickly Trainable Detector},
    journal = {IEEE Access},
    volume = {9},
    number = {},
    pages = {124616--124631},
    year = {2021}
    }
  26. Naoki Shirakura, Takuya Kiyokawa, Hikaru Kumamoto, Jun Takamatsu, and Tsukasa Ogasawara:
    ''Collection of Marine Debris by Jointly Using UAV-UUV with GUI for Simple Operation,''
    IEEE Access, vol. 9, pp. 67432-67443, 2021. DOI BibTex
    Cite
    @article{Shirakura2021,
    author = {Naoki Shirakura and Takuya Kiyokawa and Hikaru Kumamoto and Jun Takamatsu and Tsukasa Ogasawara},
    title = {Collection of Marine Debris by Jointly Using {UAV-UUV} with {GUI} for Simple Operation},
    journal = {IEEE Access},
    volume = {9},
    number = {},
    pages = {67432--67443},
    year = {2021}
    }
  27. Kento Tariki, Takuya Kiyokawa, Tomoki Nagatani, Jun Takamatsu, and Tsukasa Ogasawara:
    ''Generating Complex Assembly Sequences from 3D CAD Models Considering Insertion Relations,''
    Advanced Robotics, vol. 35, no. 6, pp. 337-348, 2021. DOI BibTex
    Cite
    @article{Tariki2021ar,
    author = {Kento Tariki and Takuya Kiyokawa and Tomoki Nagatani and Jun Takamatsu and Tsukasa Ogasawara},
    title = {Generating complex assembly sequences from 3D {CAD} models considering insertion relations},
    journal = {Advanced Robotics},
    volume = {35},
    number = {6},
    pages = {337--348},
    year = {2021}
    }
  28. Takuya Kiyokawa, Keita Tomochika, Jun Takamatsu, and Tsukasa Ogasawara:
    ''Efficient Collection and Automatic Annotation of Real-World Object Images by Taking Advantage of Post-Diminished Multiple Visual Markers,''
    Advanced Robotics, vol. 33, no. 24, pp. 1264-1280, 2019. DOI BibTex
    Cite
    @article{Kiyokawa2019ar,
    author = {Takuya Kiyokawa and Keita Tomochika and Jun Takamatsu and Tsukasa Ogasawara},
    title = {Efficient Collection and Automatic Annotation of Real-world Object Images by Taking Advantage of Post-diminished Multiple Visual Markers},
    journal = {Advanced Robotics},
    volume = {33},
    number = {24},
    pages = {1264--1280},
    year = {2019}
    }
  29. Yuto Tsuchiya, Takuya Kiyokawa, Gustavo Alfonso Garcia Ricardez, Jun Takamatsu, and Tsukasa Ogasawara:
    ''Pouring from Deformable Containers Based on Tactile Information Using a Dual-Arm Robot,''
    International Journal of Robotic Computing (IJRC), vol. 1, no. 2, pp. 123-143, 2019. (presented at IRC2019) DOI PDF BibTex
    Cite
    @article{Tsuchiya2019ijrc,
    author = {Yuto Tsuchiya and Takuya Kiyokawa and Gustavo Alfonso Garcia Ricardez and Jun Takamatsu and Tsukasa Ogasawara},
    title = {Pouring from Deformable Containers Based on Tactile Information Using a Dual-Arm Robot},
    journal = {International Journal of Robotic Computing (IJRC)},
    volume = {1},
    number = {2},
    pages = {123--143},
    year = {2019}
    }
    
  30. Takuya Kiyokawa, Keita Tomochika, Jun Takamatsu, and Tsukasa Ogasawara:
    ''Fully Automated Annotation with Noise-Masked Visual Markers for Deep-Learning-Based Object Detection,''
    IEEE Robotics and Automation Letters (RA-L), vol. 4, no. 2, pp. 1972-1977, 2019. (presented at ICRA2019) DOI BibTex
    Cite
    @article{Kiyokawa2019ral,
    author = {Takuya Kiyokawa and Keita Tomochika and Jun Takamatsu and Tsukasa Ogasawara},
    title = {Fully Automated Annotation With Noise-Masked Visual Markers for Deep-Learning-Based Object Detection},
    journal = {IEEE Robotics and Automation Letters (RA-L)},
    volume = {4},
    number = {2},
    pages = {1972--1977},
    year = {2019}
    }

国際会議論文

35
  1. Kennosuke Chihara, Takuya Kiyokawa, Tetsuya Shitara, and Kensuke Harada:
    ''Gait Generation Balancing Joint Load and Mobility for Legged Modular Robots with Easily Detachable Joints,''
    in Proceedings of IEEE/SICE International Symposium on System Integration (SII), Kobe, Japan, January 2027. arXiv BibTex
    Cite
    @inproceedings{Chihara2026,
    author = {Kennosuke Chihara and Takuya Kiyokawa and Tetsuya Shitara and Kensuke Harada},
    title = {Gait Generation Balancing Joint Load and Mobility for Legged Modular Robots with Easily Detachable Joints},
    booktitle = {Proceedings of IEEE/SICE International Symposium on System Integration (SII)},
    address = {Kobe, Japan},
    year = {2027}
    }
    
  2. Kazuki Higashi, Takuya Kiyokawa, and Mitsuru Higashimori:
    ''Task-Driven Self-Reconfiguration of Finger-Joint Functions for Dexterous Hand Manipulation,''
    in Proceedings of IEEE/SICE International Symposium on System Integration (SII), Kobe, Japan, January 2027. BibTex
    Cite
    @inproceedings{Higashi2027,
    author = {Kazuki Higashi and Takuya Kiyokawa and Mitsuru Higashimori},
    title = {Task-Driven Self-Reconfiguration of Finger-Joint Functions for Dexterous Hand Manipulation},
    booktitle = {Proceedings of IEEE/SICE International Symposium on System Integration (SII)},
    address = {Kobe, Japan},
    year = {2027}
    }
    
  3. Mahfudz Maskur, Takuya Kiyokawa, and Kensuke Harada:
    ''Designing and Validating a Self-Aligning Tool Changer for Modular Reconfigurable Manipulation Robots,''
    in Proceedings of IEEE/SICE International Symposium on System Integration (SII), Kobe, Japan, January 2027. arXiv BibTex
    Cite
    @inproceedings{Maskur2026,
    author = {Mahfudz Maskur and Takuya Kiyokawa and Kensuke Harada},
    title = {Designing and Validating a Self-Aligning Tool Changer for Modular Reconfigurable Manipulation Robots},
    booktitle = {Proceedings of IEEE/SICE International Symposium on System Integration (SII)},
    address = {Kobe, Japan},
    year = {2027}
    }
    
  4. Masaki Tsutsumi, Takuya Kiyokawa, Gen Sako, and Kensuke Harada:
    ''Affordance-Guided Enveloping Grasp Demonstration Toward Non-destructive Disassembly of Pinch-Infeasible Mating Parts,''
    in Proceedings of IEEE International Conference on Robot and Human Interactive Communication (RO-MAN), pp. 185-190, Kitakyushu, Japan, August 2026. DOI arXiv YouTube BibTex
    Cite
    @inproceedings{Tsutsumi2026,
    author = {Masaki Tsutsumi and Takuya Kiyokawa and Gen Sako and Kensuke Harada},
    title = {Affordance-Guided Enveloping Grasp Demonstration Toward Non-destructive Disassembly of Pinch-Infeasible Mating Parts},
    booktitle = {Proceedings of IEEE International Conference on Robot and Human Interactive Communication (RO-MAN)},
    pages = {185--190},
    year = {2026}
    }
  5. Takuya Kiyokawa, Zhengtao Hu, Weiwei Wan, and Kensuke Harada:
    ''Soft Regrasping Tool Inspired by Jamming Gripper,''
    in Proceedings of IEEE International Conference on Mechatronics and Automation (ICMA), pp. 1588-1593, Changchun, Jilin, China, August 2026. DOI arXiv YouTube BibTex
    Cite
    @inproceedings{Kiyokawa2026regrasp,
    author = {Takuya Kiyokawa and Zhengtao Hu and Weiwei Wan and Kensuke Harada},
    title = {Soft Regrasping Tool Inspired by Jamming Gripper},
    booktitle = {Proceedings of IEEE International Conference on Mechatronics and Automation (ICMA)},
    pages={1588--1593},
    year = {2026}
    }
    
  6. Takuya Kiyokawa, Ryunosuke Takebayashi, and Kensuke Harada:
    ''Shell-Type Soft Jig for Holding Objects during Disassembly,''
    in Proceedings of IEEE International Conference on Robotics and Automation (ICRA), pp. 701-706, Vienna, Austria, June 2026. DOI arXiv YouTube BibTex
    Cite
    @inproceedings{Kiyokawa2026icra,
    author = {Takuya Kiyokawa and Ryunosuke Takebayashi and Kensuke Harada},
    title = {Shell-Type Soft Jig for Holding Objects during Disassembly},
    booktitle = {Proceedings of IEEE International Conference on Robotics and Automation (ICRA)},
    pages = {701--706},
    year = {2026}
    }
    
  7. Kento Yamada, Prashant Kumar, Yukiyasu Domae, Takuya Kiyokawa, Weiwei Wan, and Kensuke Harada:
    ''Depth Estimation for Picking Transparent Objects Using a Polarization Camera,''
    in Proceedings of IEEE/SICE International Symposium on System Integration (SII), pp. 908-915, Cancun, Mexico, January 2026. DOI BibTex
    Cite
    @inproceedings{Yamada2026,
    author = {Kento Yamada and Prashant Kumar and Yukiyasu Domae and Takuya Kiyokawa and Weiwei Wan and Kensuke Harada},
    title = {Depth Estimation for Picking Transparent Objects Using a Polarization Camera},
    booktitle = {Proceedings of IEEE/SICE International Symposium on System Integration (SII)},
    pages = {908--915},
    year = {2026}
    }
  8. Takuya Kiyokawa, Tomoki Ishikura, Shingo Hamada, Genichiro Matsuda, and Kensuke Harada:
    ''Hierarchical Planning and Scheduling for Reconfigurable Multi-Robot Disassembly Systems under Structural Constraints,''
    in Proceedings of IEEE/SICE International Symposium on System Integration (SII), pp. 233-238, Cancun, Mexico, January 2026. arXiv DOI YouTube BibTex
    Cite
    @inproceedings{Kiyokawa2026schedule,
    author = {Takuya Kiyokawa and Tomoki Ishikura and Shingo Hamada and Genichiro Matsuda and Kensuke Harada},
    title = {Hierarchical Planning and Scheduling for Reconfigurable Multi-Robot Disassembly Systems under Structural Constraints},
    booktitle = {Proceedings of IEEE/SICE International Symposium on System Integration (SII)},
    pages = {233--238},
    year = {2026}
    }
  9. Haohui Pan, Takuya Kiyokawa, Tomoki Ishikura, Shingo Hamada, Genichiro Matsuda, and Kensuke Harada:
    ''Modular Vacuum-Based Fixturing System for Adaptive Disassembly Workspace Integration,''
    in Proceedings of IEEE/SICE International Symposium on System Integration (SII), pp. 219-226, Cancun, Mexico, January 2026. arXiv DOI BibTex
    Cite
    @inproceedings{Pan2026,
    author = {Haohui Pan and Takuya Kiyokawa and Tomoki Ishikura and Shingo Hamada and Genichiro Matsuda and Kensuke Harada},
    title = {Modular Vacuum-Based Fixturing System for Adaptive Disassembly Workspace Integration},
    booktitle = {Proceedings of IEEE/SICE International Symposium on System Integration (SII)},
    pages = {219--226},
    year = {2026}
    }
  10. Gen Sako, Takuya Kiyokawa, Kensuke Harada, Tomoki Ishikura, Naoya Miyaji, and Genichiro Matsuda:
    ''Affordance-Guided Dual-Armed Disassembly Teleoperation for Mating Parts,''
    in EcoDesign Accelerating Social Transformation: Volume I, pp. 293-309, Springer, Singapore, 2026.
    (presented at EcoDesign2025, P-23, Tokyo, Japan, November 2025). DOI BibTex
    Cite
    @incollection{Sako2025,
    author = {Gen Sako and Takuya Kiyokawa and Kensuke Harada and Tomoki Ishikura and Naoya Miyaji and Genichiro Matsuda},
    title = {Affordance-Guided Dual-Armed Disassembly Teleoperation for Mating Parts},
    booktitle = {{EcoDesign} Accelerating Social Transformation: Volume {I}},
    pages = {293--309},
    year = {2026}
    }
  11. Radwa Ali, Zhengtao Hu, Takuya Kiyokawa, Weiwei Wan, Tatsushi Nishi, and Kensuke Harada:
    ''Task and Grasp Constrained 3D Robotic Work-Cell Layout Planning,''
    in Proceedings of IEEE International Conference on Automation Science and Engineering (CASE), pp. 2355-2362, Los Angeles, US, August 2025
    (IEEE RAS Japan Joint Chapter Young Award). DOI BibTex
    Cite
    @inproceedings{Radwa2025,
    author = {Radwa Ali and Zhengtao Hu and Takuya Kiyokawa and Weiwei Wan and Tatsushi Nishi and Kensuke Harada},
    title = {Task and Grasp Constrained 3D Robotic Work-Cell Layout Planning},
    booktitle = {Proceedings of IEEE International Conference on Automation Science and Engineering (CASE)},
    pages = {2355--2362},
    year = {2025}
    }
  12. Ryunosuke Takebayashi, Vitor Hideyo Isume, Takuya Kiyokawa, Weiwei Wan, and Kensuke Harada:
    ''Cooking Task Planning using LLM and Verified by Graph Network,''
    in Proceedings of IEEE International Conference on Automation Science and Engineering (CASE), pp. 735-742, Los Angeles, US, August 2025. DOI BibTex
    Cite
    @inproceedings{Takebayashi2025,
    author = {Ryunosuke Takebayashi and Vitor Hideyo Isume and Takuya Kiyokawa and Weiwei Wan and Kensuke Harada},
    title = {Cooking Task Planning using LLM and Verified by Graph Network},
    booktitle = {Proceedings of IEEE International Conference on Automation Science and Engineering (CASE)},
    pages = {735--742},
    year = {2025}
    }
  13. Hao Chen, Takuya Kiyokawa, Weiwei Wan, and Kensuke Harada:
    ''Adaptive Grasping of Moving Objects in Dense Clutter via Global-to-Local Detection and Static-to-Dynamic Planning,''
    in Proceedings of IEEE International Conference on Robotics and Automation (ICRA), pp. 14059-14065, Atlanta, US, May 2025. arXiv DOI BibTex
    Cite
    @inproceedings{Chen2025icra,
    author = {Hao Chen and Takuya Kiyokawa and Weiwei Wan and Kensuke Harada},
    title = {Adaptive Grasping of Moving Objects in Dense Clutter via Global-to-Local Detection and Static-to-Dynamic Planning},
    booktitle = {Proceedings of IEEE International Conference on Robotics and Automation (ICRA)},
    pages = {14059--14065},
    year = {2025}
    }
    
  14. Hiroshi Tanaka, Masato Tsuru, Takuya Kiyokawa, and Kensuke Harada:
    ''Painting Task Planning for Large Structure using a Mobile Manipulator,''
    in Proceedings of International Conference on Artificial Life and Robotics (ICAROB), vol. 30, pp. 440-444, Oita, Japan, February 2025. BibTex DOI
    Cite
    @inproceedings{Tanaka2025,
    author = {Hiroshi Tanaka and Masato Tsuru and Takuya Kiyokawa and Kensuke Harada},
    title = {Painting Task Planning for Large Structure using a Mobile Manipulator},
    booktitle = {Proceeding of International Conference on Artificial Life and Robotics (ICAROB)},
    volume = {30},
    pages = {440--444},
    year = {2025}
    }
  15. Chenxi Wang, Zhenting Wang, Takuya Kiyokawa, Weiwei Wan, Natsuki Yamanobe, and Kensuke Harada:
    ''Vision-based Robotic Assembly from Novel Graphical Instructions,''
    in Proceedings of IEEE/SICE International Symposium on System Integration (SII), pp. 1221-1228, Munich, Germany, January 2025. DOI BibTex
    Cite
    @inproceedings{Wang2025,
    author = {Chenxi Wang and Zhenting Wang and Takuya Kiyokawa and Weiwei Wan and Natsuki Yamanobe and Kensuke Harada},
    title = {Vision-based Robotic Assembly from Novel Graphical Instructions},
    booktitle = {Proceedings of IEEE/SICE International Symposium on System Integration (SII)},
    pages = {1221--1228},
    year = {2025}
    }
  16. Takuya Kiyokawa, Eiki Nagata, Yoshihisa Tsurumine, Yuhwan Kwon, and Takamitsu Matsubara:
    ''Self-Supervised Learning of Grasping Arbitrary Objects On-the-Move,''
    in Proceedings of IEEE/SICE International Symposium on System Integration (SII), pp. 965-972, Munich, Germany, January 2025
    (SICE International Young Authors Award (SIYA)). arXiv DOI YouTube BibTex
    Cite
    @inproceedings{Kiyokawa2025movegrasp,
    author = {Takuya Kiyokawa and Eiki Nagata and Yoshihisa Tsurumine and Yuhwan Kwon and Takamitsu Matsubara},
    title = {Self-Supervised Learning of Grasping Arbitrary Objects On-the-Move},
    booktitle = {Proceedings of IEEE/SICE International Symposium on System Integration (SII)},
    pages = {965--972},
    year = {2025}
    }
  17. Takuya Kiyokawa, Hiroki Katayama, Jun Takamatsu, and Kensuke Harada:
    ''Active Vapor-Based Robotic Wiper,''
    in Proceedings of IEEE International Conference on Robotic Computing (IRC), pp. 245-248, Tokyo, Japan, December 2024. arXiv DOI BibTex
    Cite
    @inproceedings{Kiyokawa2024wiper,
    author = {Takuya Kiyokawa and Hiroki Katayama and Jun Takamatsu and Kensuke Harada},
    title = {Active Vapor-Based Robotic Wiper},
    booktitle = {Proceedings of IEEE International Conference on Robotic Computing (IRC)},
    pages = {245--248},
    year = {2024}
    }
  18. Takuya Kiyokawa, Mahiro Muta, Weiwei Wan, and Kensuke Harada:
    ''Task-Difficulty-Aware Efficient Object Arrangement Leveraging Tossing Motions,''
    in Proceedings of IEEE International Conference on Robotic Computing (IRC), pp. 170-173, Tokyo, Japan, December 2024. arXiv DOI BibTex
    Cite
    @inproceedings{Kiyokawa2024toss,
    author = {Takuya Kiyokawa and Mahiro Muta and Weiwei Wan and Kensuke Harada},
    title = {Task-Difficulty-Aware Efficient Object Arrangement Leveraging Tossing Motions},
    booktitle = {Proceedings of IEEE International Conference on Robotic Computing (IRC)},
    pages = {170--173},
    year = {2024}
    }
    
  19. Alberto Bacchin, Leonardo Barcellona, Matteo Terreran, Stefano Ghidoni, Emanuele Menegatti, Takuya Kiyokawa:
    ''WasteGAN: Data Augmentation for Robotic Waste Sorting through Generative Adversarial Networks,''
    in Proceedings of IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), pp. 5080-5087, Abu Dhabi, UAE, October 2024. arXiv DOI BibTex
    Cite
    @inproceedings{Bacchin2024,
    author = {Alberto Bacchin and Leonardo Barcellona and Matteo Terreran and Stefano Ghidoni and Emanuele Menegatti and Takuya Kiyokawa},
    title = {WasteGAN: Data Augmentation for Robotic Waste Sorting through Generative Adversarial Networks},
    booktitle = {Proceedings of IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS)},
    pages = {5080--5087},
    year = {2024}
    }
  20. Takuya Kiyokawa, Ismael Rodriguez, Korbinian Nottensteiner, Peter Lehner, Thomas Eiband, Maximo A. Roa, and Kensuke Harada:
    ''CAD-Informed Uncertainty-Aware Sequence and Motion Planning for Robotic Assembly,''
    in Proceedings of IEEE International Conference on Automation Science and Engineering (CASE), pp. 418-425, Bari, Italy, August 2024. DOI BibTex
    Cite
    @inproceedings{Kiyokawa2024seqgen,
    author = {Takuya Kiyokawa and Ismael Rodriguez and Korbinian Nottensteiner and Peter Lehner and Thomas Eiband and Maximo A. Roa and Kensuke Harada},
    title = {CAD-Informed Uncertainty-Aware Sequence and Motion Planning for Robotic Assembly},
    booktitle = {Proceedings of IEEE International Conference on Automation Science and Engineering (CASE)},
    pages = {418--425},
    year = {2024}
    }
  21. Shusei Nagato, Tomohiro Motoda, Takao Nishi, Damien Petit, Takuya Kiyokawa, Weiwei Wan, and Kensuke Harada:
    ''Probabilistic Slide-Support Manipulation Planning in Clutter,''
    in Proceedings of IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), pp. 1016-1022, Detroit (MI), US, October 2023. arXiv DOI BibTex
    Cite
    @inproceedings{Nagato2023,
    author = {Shusei Nagato and Tomohiro Motoda and Takao Nishi and Damien Petit and Takuya Kiyokawa and Weiwei Wan and Kensuke Harada},
    title = {Probabilistic Slide-Support Manipulation Planning in Clutter},
    booktitle = {Proceedings of IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS)},
    pages = {1016--1022},
    year = {2023}
    }
  22. Kazuki Iwao, Takao Nishi, Takuya Kiyokawa, Damien Petit, Weiwei Wan, and Kensuke Harada:
    ''Planning Dense Object Packing by Pushing Objects,''
    in Proceedings of IEEE International Conference on Automation Science and Engineering (CASE), pp. 1-8, Auckland, New Zealand, August 2023. TechRxiv DOI BibTex
    Cite
    @inproceedings{Iwao2023,
    author = {Kazuki Iwao and Takao Nishi and Takuya Kiyokawa and Damien Petit and Weiwei Wan and Kensuke Harada},
    title = {Planning Dense Object Packing by Pushing Objects},
    booktitle = {Proceedings of IEEE International Conference on Automation Science and Engineering (CASE)},
    pages = {1--8},
    year = {2023}
    }
    
  23. Kota Takata, Takuya Kiyokawa, Ixchel G Ramirez-Alpizar, Natsuki Yamanobe, Weiwei Wan, and Kensuke Harada:
    ''Efficient Task/Motion Planning for a Dual-arm Robot from Language Instructions and Cooking Images,''
    in Proceedings of IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), pp. 12058-12065, Kyoto, Japan, October 2022. DOI BibTex
    Cite
    @inproceedings{Takata2022iros,
    author = {Kota Takata and Takuya Kiyokawa and Ixchel G Ramirez-Alpizar and Natsuki Yamanobe and Weiwei Wan and Kensuke Harada},
    title = {Efficient Task/Motion Planning for a Dual-arm Robot from Language Instructions and Cooking Images},
    booktitle = {Proceedings of IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS)},
    pages = {12058--12065},
    year = {2022}
    }
  24. Tatsuya Sakuma, Takuya Kiyokawa, Jun Takamatsu, Takahiro Wada, and Tsukasa Ogasawara:
    ''Soft-Jig: A Flexible Sensing Jig for Simultaneously Fixing and Estimating Orientation of Assembly Parts,''
    in Proceedings of IEEE International Conference on Robotics and Automation (ICRA), pp. 10945-10950, Philadelphia (PA), US, May 2022. DOI arXiv BibTex
    Cite
    @inproceedings{Sakuma2022,
    author = {Tatsuya Sakuma and Takuya Kiyokawa and Jun Takamatsu and Takahiro Wada and Tsukasa Ogasawara},
    title = {Soft-Jig: A Flexible Sensing Jig for Simultaneously Fixing and Estimating Orientation of Assembly Parts},
    booktitle = {Proceedings of IEEE International Conference on Robotics and Automation (ICRA)},
    pages = {10945--10950},
    year = {2022}
    }
  25. Takuya Kiyokawa, Tatsuya Sakuma, Jun Takamatsu and Tsukasa Ogasawara:
    ''Soft-Jig-Driven Assembly Operations,''
    in Proceedings of IEEE International Conference on Robotics and Automation (ICRA), pp. 3466-3472, Online, June 2021
    (IEEE RAS Japan Joint Chapter Young Award). DOI arXiv YouTube BibTex
    Cite
    @inproceedings{Kiyokawa2021softjig,
    author = {Takuya Kiyokawa and Tatsuya Sakuma and Jun Takamatsu and Tsukasa Ogasawara},
    title = {Soft-Jig-Driven Assembly Operations},
    booktitle = {Proceedings of IEEE International Conference on Robotics and Automation (ICRA)},
    pages = {3466--3472},
    year = {2021}
    }
  26. Takuya Kiyokawa, Jun Takamatsu, and Tsukasa Ogasawara:
    ''Assembly Sequences Based on Multiple Criteria Against Products with Deformable Parts,''
    in Proceedings of IEEE International Conference on Robotics and Automation (ICRA), pp. 975-981, Online, June 2021. DOI arXiv YouTube BibTex
    Cite
    @inproceedings{Kiyokawa2021seqgen,
    author = {Takuya Kiyokawa and Jun Takamatsu and Tsukasa Ogasawara},
    title = {Assembly Sequences Based on Multiple Criteria Against Products with Deformable Parts},
    booktitle = {Proceedings of IEEE International Conference on Robotics and Automation (ICRA)},
    pages = {975--981},
    year = {2021}
    }
  27. Naoki Wake, Riku Arakawa, Iori Yanokura, Takuya Kiyokawa, Kazuhiro Sasabuchi, Jun Takamatsu, and Katsushi Ikeuchi:
    ''A Learning-from-Observation Framework: One-Shot Robot Teaching for Grasp-Manipulation-Release Household Operations,''
    in Proceedings of IEEE/SICE International Symposium on System Integration (SII), pp. 461-466, Online, January 2021
    (SICE International Young Authors Award (SIYA)). arXiv DOI BibTex
    Cite
    @inproceedings{Wake2021,
    author = {Naoki Wake and Riku Arakawa and Iori Yanokura and Takuya Kiyokawa and Kazuhiro Sasabuchi and Jun Takamatsu and Katsushi Ikeuchi},
    title = {A Learning-from-Observation Framework: One-Shot Robot Teaching for Grasp-Manipulation-Release Household Operations},
    booktitle = {Proceedings of IEEE/SICE International Symposium on System Integration (SII)},
    pages = {461--466},
    year = {2021}
    }
  28. Hiroki Katayama, Takuya Kiyokawa, Jun Takamatsu, and Tsukasa Ogasawara:
    ''Azimuth Angle Estimation Based on Sound Wave Reflection for Mirrors and Transparent Objects,''
    in Proceedings of IEEE/SICE International Symposium on System Integration (SII), pp. 40-45, Online, January 2021. DOI BibTex
    Cite
    @inproceedings{Katayama2021,
    author = {Hiroki Katayama and Takuya Kiyokawa and Jun Takamatsu and Tsukasa Ogasawara},
    title = {Azimuth Angle Estimation Based on Sound Wave Reflection for Mirrors and Transparent Objects},
    booktitle = {Proceedings of IEEE/SICE International Symposium on System Integration (SII)},
    pages = {40--45},
    year = {2021}
    }
  29. Naoki Shirakura, Takuya Kiyokawa, Hikaru Kumamoto, Jun Takamatsu, and Tsukasa Ogasawara:
    ''Semi-automatic Collection of Marine Debris by Collaborating UAV and UUV,''
    in Proceedings of IEEE International Conference on Robotic Computing (IRC), pp. 412-413, Online, November 2020. DOI BibTex
    Cite
    @inproceedings{Shirakura2020,
    author = {Naoki Shirakura and Takuya Kiyokawa and Hikaru Kumamoto and Jun Takamatsu and Tsukasa Ogasawara},
    title = {Semi-automatic Collection of Marine Debris by Collaborating {UAV} and {UUV}},
    booktitle = {Proceedings of IEEE International Conference on Robotic Computing (IRC)},
    pages = {412--413},
    year = {2020}
    }
  30. Kento Tariki, Takuya Kiyokawa, Gustavo Alfonso Garcia Ricardez, Jun Takamatsu, and Tsukasa Ogasawara:
    ''3D Model-Based Assembly Sequence Optimization Using Insertionable Properties of Parts,''
    in Proceedings of IEEE/SICE International Symposium on System Integration (SII), pp. 1400-1405, Honolulu, Hawaii, US, January 2020. DOI BibTex
    Cite
    @inproceedings{Tariki2020sii,
    author = {Kento Tariki and Takuya Kiyokawa and Gustavo Alfonso Garcia Ricardez and Jun Takamatsu and Tsukasa Ogasawara},
    title = {3D Model-Based Assembly Sequence Optimization using Insertionable Properties of Parts},
    booktitle = {Proceedings of IEEE/SICE International Symposium on System Integration (SII)},
    pages = {1400--1405},
    year = {2020}
    }
  31. Kento Tariki, Takuya Kiyokawa, Tomoki Nagatani, Jun Takamatsu, and Tsukasa Ogasawara:
    ''3D Model-Based Non-interference Assembly Sequence Generation for Products with a Large Number of Parts,''
    in Proceedings of IEEE International Conference on Cybernetics and Intelligent Systems and IEEE International Conference on Robotics, Automation and Mechatronics (CIS-RAM),
    pp. 142-147, Bangkok, Thailand, November 2019. DOI BibTex
    Cite
    @inproceedings{Tariki2019cis-ram,
    author = {Kento Tariki and Takuya Kiyokawa and Tomoki Nagatani and Jun Takamatsu and Tsukasa Ogasawara},
    title = {3D Model-Based Non-interference Assembly Sequence Generation for Products with a Large Number of Parts},
    booktitle = {Proceedings of IEEE International Conference on Cybernetics and Intelligent Systems and IEEE Conference on Robotics, Automation and Mechatronics (CIS-RAM)},
    pages = {142--147},
    year = {2019}
    }
  32. Yuto Tsuchiya, Takuya Kiyokawa, Gustavo Alfonso Garcia Ricardez, Jun Takamatsu, and Tsukasa Ogasawara:
    ''Pouring from Deformable Containers Using Dual-Arm Manipulation and Tactile Sensing,''
    in Proceedings of IEEE International Conference on Robotic Computing (IRC), pp. 357-362, Naples, Italy, February 2019. DOI BibTex
    Cite
    @inproceedings{Tsuchiya2019irc,
    author = {Yuto Tsuchiya and Takuya Kiyokawa and Gustavo Alfonso Garcia Ricardez and Jun Takamatsu and Tsukasa Ogasawara},
    title = {Pouring from Deformable Containers Using Dual-Arm Manipulation and Tactile Sensing},
    booktitle = {Proceedings of IEEE International Conference on Robotic Computing (IRC)},
    pages = {357--362},
    year = {2019}
    }
  33. Takuya Kiyokawa, Ming Ding, Gustavo Alfonso Garcia Ricardez, Jun Takamatsu, and Tsukasa Ogasawara:
    ''Generation of a Tactile-Based Pouring Motion Using Fingertip Force Sensors,''
    in Proceedings of IEEE/SICE International Symposium on System Integration (SII), pp. 669-674, Paris, France, January 2019. DOI BibTex
    Cite
    @inproceedings{Kiyokawa2019sii,
    author = {Takuya Kiyokawa and Ming Ding and Gustavo Alfonso Garcia Ricardez and Jun Takamatsu and Tsukasa Ogasawara},
    title = {Generation of a Tactile-based Pouring Motion Using Fingertip Force Sensors},
    booktitle = {Proceedings of IEEE/SICE International Symposium on System Integration (SII)},
    pages = {669--674},
    year = {2019}
    }
  34. Takuya Kiyokawa, Kousei Nojiri, Hirohumi Ohtsuka, and Youji Okayama:
    ''Estimation of Kinematics Parameters Dependent on Pronation Supination for Modeling Forearm Skeletal System Based on CT Images,''
    in Proceedings of IEEE/SICE International Symposium on System Integration (SII), pp. 422-427, Nagoya, Japan, December 2015. DOI BibTex
    Cite
    @inproceedings{Kiyokawa2015,
    author = {Takuya Kiyokawa and Kousei Nojiri and Hirohumi Ohtsuka and Youji Okayama},
    title = {Estimation of Kinematics Parameters Dependent on Pronation Supination for Modeling Forearm Skeletal System Based on {CT} Images},
    booktitle = {Proceedings of IEEE/SICE International Symposium on System Integration (SII)},
    pages = {422--427},
    year = {2015}
    }
    
  35. Kousei Nojiri, Takuya Kiyokawa, and Yoji Okayama:
    ''Forearm Skeleton Modeling for Pro-/supination Movement Using CT Image Measurement,''
    in Proceedings of IEEE/ASME International Conference on Advanced Intelligent Mechatronics (AIM), pp. 860-865, Busan, Korea, July 2015. DOI BibTex
    Cite
    @inproceedings{Nojiri2015,
    author = {Kousei Nojiri and Takuya Kiyokawa and Yoji Okayama},
    title = {Forearm Skeleton Modeling for Pro-/supination Movement Using {CT} Image Measurement},
    booktitle = {Proceedings of IEEE International Conference on Advanced Intelligent Mechatronics (AIM)},
    pages = {860--865},
    year = {2015}
    }
    

プレプリント

2
  1. Nadeen Elhadad, Takuya Kiyokawa, and Kensuke Harada:
    ''Force-Driven Hook Disassembly via Constraint-Aware Object-Centric Reinforcement Learning,''
    arXiv:2610.38513 [cs], Oct. 2026. arXiv BibTex
    Cite
    @article{Nadeen2026tase,
    author = {Nadeen Elhadad and Takuya Kiyokawa and Kensuke Harada},
    title = {Force-Driven Hook Disassembly via Constraint-Aware Object-Centric Reinforcement Learning},
    journal = {CoRR},
    volume = {abs/2610.38513},
    month = Oct,
    year = {2026}
    }
    
  2. Haohui Pan, Takuya Kiyokawa, and Kensuke Harada:
    ''Planning a Shared Modular Fixture Layout Across Robotic Disassembly Stages,''
    arXiv:2608.27151 [cs], Aug. 2026. arXiv BibTex
    Cite
    @article{Pan2026tase,
    author = {Haohui Pan and Takuya Kiyokawa and Kensuke Harada},
    title = {Planning a Shared Modular Fixture Layout Across Robotic Disassembly Stages},
    journal = {CoRR},
    volume = {abs/2608.27151},
    month = {Aug},
    year = {2026}
    }

国内学術雑誌論文

8
  1. 清川 拓哉, 吉本 幸太郎, 高松 淳:
    ''密集する混合産業廃棄物の自動仕分けロボットの構成法,''
    日本ロボット学会誌, vol.41, no.7, pp. 651-654, 2023. (RSJ2022にて発表) DOI BibTex
    Cite
    @article{Kiyokawa2023rsj,
    author = {{清川拓哉} and {吉本幸太郎} and {高松淳}},
    title = {密集する混合産業廃棄物の自動仕分けロボットの構成法},
    journal = {日本ロボット学会誌},
    volume = {41},
    number = {7},
    pages = {651--654},
    year = {2023}
    }
    
  2. 陳 浩, 清川 拓哉, 胡 正涛, 万 偉偉, 原田 研介:
    ''把持物体のオントロジーを用いた未知物体の把持,''
    日本ロボット学会誌, vol.41, no.7, pp. 643-646, 2023. (RSJ2022にて発表) DOI BibTex
    Cite
    @article{Chen2023,
    author = {{陳浩} and {清川拓哉} and {胡正涛} and {万偉偉} and {原田研介}},
    title = {把持物体のオントロジーを用いた未知物体の把持},
    journal = {日本ロボット学会誌},
    volume = {41},
    number = {7},
    pages = {643--646},
    year = {2023}
    }
    
  3. 山本 純也, 東 和樹, 小山 佳祐, 清川 拓哉, 万 偉偉, 原田 研介:
    ''シナジー切り替え可能な指型ウェアラブルアシストロボット -複数指との協調操作の実現-,''
    日本ロボット学会誌, vol.41, no.6, pp. 569-572, 2023. (RSJ2022にて発表) DOI BibTex
    Cite
    @article{Yamamoto2023,
    author = {{山本純也} and {東和樹} and {小山佳祐} and {清川拓哉} and {万偉偉} and {原田研介}},
    title = {シナジー切り替え可能な指型ウェアラブルアシストロボット -複数指との協調操作の実現-},
    journal = {日本ロボット学会誌},
    volume = {41},
    number = {6},
    pages = {569--572},
    year = {2023}
    }
    
  4. 東 和樹, 小山 佳祐, 小澤 隆太, 永田 和之, 万 偉偉, 清川 拓哉, 原田 研介:
    ''多様な物体操作を可能にする流体ネットワークを用いたシナジーハンド,''
    日本ロボット学会誌, vol.40, no.7, pp. 635-638, 2022. (RSJ2021にて発表) DOI BibTex
    Cite
    @article{Higashi2022,
    author = {{東和樹} and {小山佳祐} and {小澤隆太} and {永田和之} and {万偉偉} and {清川拓哉} and {原田研介}},
    title = {多様な物体操作を可能にする流体ネットワークを用いたシナジーハンド},
    journal = {日本ロボット学会誌},
    volume = {40},
    number = {7},
    pages = {635--638},
    year = {2022}
    }
    
  5. 吉本 幸太郎, 清川 拓哉, 高松 淳, 和田 隆広, 小笠原 司:
    ''リサイクルロボットのための熱画像による密集した容器包装廃棄物の分類,''
    日本ロボット学会誌, vol.40, no.6, pp. 538-541, 2022. (RSJ2021にて発表) DOI BibTex
    Cite
    @article{Yoshimoto2022,
    author = {{吉本幸太郎} and {清川拓哉} and {高松淳} and {和田隆広} and {小笠原司}},
    title = {リサイクルロボットのための熱画像による密集した容器包装廃棄物の分類},
    journal = {日本ロボット学会誌},
    volume = {40},
    number = {6},
    pages = {538--541},
    year = {2022}
    }
    
  6. 清川 拓哉, 佐久間 達也, 高松 淳, 小笠原 司:
    ''組立部品の形状と挙動に応じて変形する柔軟治具,''
    日本ロボット学会誌, vol.39, no. 3, pp. 279-282, 2021. (RSJ2020にて発表) DOI BibTex
    Cite
    @article{Kiyokawa2021rsj-softjig,
    author = {{清川拓哉} and {佐久間達也} and {高松淳} and {小笠原司}},
    title = {組立部品の形状と挙動に応じて変形する柔軟治具},
    journal = {日本ロボット学会誌},
    volume = {39},
    number = {3},
    pages = {279--282},
    year = {2021}
    }
    
  7. 清川 拓哉, 田力 健人, 高松 淳, 小笠原 司:
    ''変形物体を含む製品の組立作業計画を考慮した3次元CADモデルからの組立順序生成,''
    日本ロボット学会誌, vol.39, no. 2, pp. 169-172, 2021. (RSJ2020にて発表) DOI BibTex
    Cite
    @article{Kiyokawa2021rsj-seqgen,
    author = {{清川拓哉} and {田力健人} and {高松淳} and {小笠原司}},
    title = {変形物体を含む製品の組立作業計画を考慮した3次元CADモデルからの組立順序生成},
    journal = {日本ロボット学会誌},
    volume = {39},
    number = {2},
    pages = {169--172},
    year = {2021}
    }
    
  8. 野尻 紘聖, 清川 拓哉, 大塚 弘文, 岡山 洋二:
    ''粒子群最適化に基づく前腕骨格モデルの剛性パラメータ同定手法,''
    人間工学, vol. 52, no. 1, pp. 30-39, 2016. DOI BibTex
    Cite
    @article{Nojiri2016,
    author = {{野尻紘聖} and {清川拓哉} and {大塚弘文} and {岡山洋二}},
    title = {粒子群最適化に基づく前腕骨格モデルの剛性パラメータ同定手法},
    journal = {人間工学},
    volume = {52},
    number = {1},
    pages = {30-39},
    year = {2016}
    }
    

国内会議論文

108
  1. 清川 拓哉, 設樂 哲弥, 東 和樹, 原田 研介:
    ''生物規範の探索制約に基づくモジュラーマニピュレーションロボットのアクチュエータ配置と移動・操作方策生成,''
    第27回 計測自動制御学会システムインテグレーション部門講演会(SI2026), 1F2-02, 大阪, 12月, 2026.
  2. 清川 拓哉, 佐向 元, 原田 研介:
    ''保持と部品分離のシナジーを考慮した把持対提示を用いた上体ヒューマノイドによる非破壊分解の遠隔操作に基づく模倣学習,''
    第27回 計測自動制御学会システムインテグレーション部門講演会(SI2026), 1E8-01, 大阪, 12月, 2026.
  3. 潘 昊輝, 清川 拓哉, 原田 研介:
    ''分解工程全体で再配置を要しないモジュール式柔軟治具の配置計画,''
    第27回 計測自動制御学会システムインテグレーション部門講演会(SI2026), 1F2-03, 大阪, 12月, 2026.
  4. 佐向 元, 清川 拓哉, 原田 研介:
    ''嵌合部品の非破壊分解に向けた遠隔操作システムの模倣学習データ収集への適用,''
    第27回 計測自動制御学会システムインテグレーション部門講演会(SI2026), 1E8-02, 大阪, 12月, 2026.
  5. 藤本 郁人, 清川 拓哉, 万 偉偉, 原田 研介:
    ''VLMと論理的評価による柔軟かつ正確な紐結び作業計画と実機検証,''
    第44回 日本ロボット学会学術講演会(RSJ2026), 2H3-02, 石川, 9月, 2026
  6. Nadeen Elhadad, Takuya Kiyokawa, Kensuke Harada:
    ''Force-Driven Robotic Hook Disassembly via Constraint-Aware Object-Centric Reinforcement Learning,''
    ロボティクス・メカトロニクス講演会2026(ROBOMECH2026), 1P1-A01, 福岡, 6月, 2026.
  7. 清川 拓哉, 設樂 哲弥, 千原 健之介, 原田 研介:
    ''脚型モジュラーロボットの歩行の多目的最適化における哺乳類歩容に基づく探索制約の効果,''
    ロボティクス・メカトロニクス講演会2026(ROBOMECH2026), 1P1-P09, 福岡, 6月, 2026.
  8. 東 和樹, 清川 拓哉, 東森 充:
    ''多指ロボットハンドにおける関節機能の自己構成法の提案,''
    ロボティクス・メカトロニクス講演会2026(ROBOMECH2026), 1P1-P07, 福岡, 6月, 2026.
  9. 千原 健之介, 清川 拓哉, 原田 研介:
    ''簡易脱着関節を有する脚型モジュラーロボットのための関節負荷低減と移動性能を両立する歩行生成,''
    ロボティクス・メカトロニクス講演会2026(ROBOMECH2026), 1P1-P04, 福岡, 6月, 2026.
  10. 清川 拓哉, 石倉 智貴, 濱田 真吾, 松田 源一郎, 原田 研介:
    ''ロボット分解におけるシステム再構成性が作業効率に及ぼす影響,''
    ロボティクス・メカトロニクス講演会2026(ROBOMECH2026), 1P1-O12, 福岡, 6月, 2026.
  11. 石川 智大, 原田 研介, Vitor Hideyo Isume, 清川 拓哉, 万 偉偉:
    ''VLMを用いた作業用ハンドの自動設計,''
    ロボティクス・メカトロニクス講演会2026(ROBOMECH2026), 1P1-N09, 福岡, 6月, 2026.
  12. 藤本 郁人, 奥村 亮, 西澤 克彦, 清川 拓哉, 万 偉偉, 原田 研介:
    ''VLMとFOONを用いた紐結びの長期作業計画,''
    ロボティクス・メカトロニクス講演会2026(ROBOMECH2026), 1A1-U02, 福岡, 6月, 2026.
  13. Radwa Ali, Takuya Kiyokawa, Weiwei Wan, Kensuke Harada:
    ''Retrieval-Augmented Multi-Agent LLM Framework for Intelligent Assembly Process Design and Optimization,''
    第26回 計測自動制御学会システムインテグレーション部門講演会(SI2025), 1E7-03, 広島, 12月, 2025.
  14. Hao Chen, Takuya Kiyokawa, Weiwei Wan, Kensuke Harada:
    ''Task-Oriented Grasping of Unseen Objects via Ontological Reasoning and Template-Based Planning,''
    第26回 計測自動制御学会システムインテグレーション部門講演会(SI2025), 1C3-13, 広島, 12月, 2025.
  15. Mahfudz Maskur, Takuya Kiyokawa, Kensuke Harada:
    ''Design of a 3D-Printed Servo-Driven Module Changer for Reconfigurable Robots,''
    第26回 計測自動制御学会システムインテグレーション部門講演会(SI2025), 1C7-08, 広島, 12月, 2025.
  16. 清川 拓哉, 石倉 智貴, 濱田 真吾, 松田 源一郎, 原田 研介:
    ''ロボットによる分解作業計画に基づく構成部品の影響度推定,''
    第26回 計測自動制御学会システムインテグレーション部門講演会(SI2025), 2C3-02, 広島, 12月, 2025.
    (SI2025 優秀講演賞).
  17. 清川 拓哉, 岩本 拓也, 野口 悠人, 武田 信和, 原田 研介:
    ''複雑環境下での重量物操作のための関節負荷最小化経路計画,''
    第26回 計測自動制御学会システムインテグレーション部門講演会(SI2025), 1B7-04, 広島, 12月, 2025.
    (SI2025 優秀講演賞).
  18. Yuan Gao, Takuya Kiyokawa, Weiwei Wan, Kensuke Harada:
    ''Data-Efficient Disassembly Sequence Planning via Learning Precedence Relations from Multiple Solutions,''
    第43回 日本ロボット学会学術講演会(RSJ2025), 2F2-05, 東京, 9月, 2025.
  19. Vitor Hideyo Isume, Takuya Kiyokawa, Natsuki Yamanobe, Yukiyasu Domae, Weiwei Wan, Kensuke Harada:
    ''Craft Assembly Plans in Combination with LLMs and Physics Simulation,''
    第43回 日本ロボット学会学術講演会(RSJ2025), 2F2-03, 東京, 9月, 2025.
  20. Radwa Ali, Takuya Kiyokawa, Weiwei Wan, Kensuke Harada:
    ''An LLM-based Multi-Agent Framework for Robotic Workcell Layout Configurator,''
    第43回 日本ロボット学会学術講演会(RSJ2025), 2C2-04, 東京, 9月, 2025.
  21. Zhenting Wang, Takuya Kiyokawa, Natsuki Yamanobe, Weiwei Wan, Kensuke Harada:
    ''Task Allocation for Human-Robot Collaborative Assembly by Predicting Human-Related Complexity,''
    第43回 日本ロボット学会学術講演会(RSJ2025), 1F2-01, 東京, 9月, 2025
    (RSJ2025 International Session Best Presentation Award Finalist).
  22. 松山 尚恭, 万 偉偉, 小山 佳祐, 清川 拓哉, 原田 研介:
    ''接触状態を考慮したソフトフィンガーの三次元形状推定,''
    ロボティクス・メカトロニクス講演会2025(ROBOMECH2025), 2P1-Q05, 山形, 6月, 2025.
  23. Mahfudz Maskur, Takuya Kiyokawa, Kensuke Harada, Tomoki Ishikura, Naoya Miyaji, Genichiro Matsuda:
    ''GNN-Based Surrogate Model for Disassembly Manipulation Feasibility Evaluation from Semantic Graph Network,''
    ロボティクス・メカトロニクス講演会2025(ROBOMECH2025), 1A1-M01, 山形, 6月, 2025.
  24. 山田 大夢, 奥村 亮, 清川 拓哉, 藤本 郁人, 万 偉偉, 原田 研介:
    ''柔軟ひも状物体の把持に向けた視触覚画像生成モデルの構築,''
    ロボティクス・メカトロニクス講演会2025(ROBOMECH2025), 1A2-F06, 山形, 6月, 2025.
  25. 西村 樹希, 万 偉偉, 清川 拓哉, 原田 研介:
    ''移動ロボットを用いた密集した大型物体への押し操作,''
    ロボティクス・メカトロニクス講演会2025(ROBOMECH2025), 1A2-E06, 山形, 6月, 2025.
  26. 清川 拓哉, 東 和樹, 原田 研介:
    ''作業適応型モジュラーロボットのための簡易脱着接合部と自己再構成動作の実現,''
    ロボティクス・メカトロニクス講演会2025(ROBOMECH2025), 1A1-K08, 山形, 6月, 2025.
  27. 佐向 元, 清川 拓哉, 原田 研介, 石倉 智貴, 宮地 直也, 松田 源一郎:
    ''アフォーダンス提示による嵌合部品分解の効率的な実演教示,''
    ロボティクス・メカトロニクス講演会2025(ROBOMECH2025), 1A1-D01, 山形, 6月, 2025.
  28. 清川 拓哉, 石倉 智貴, 宮地 直也,松田 源一郎,原田 研介:
    ''複数ロボットによる拘束構造の分解作業計画 - 拘束を考慮した順序とタスクの階層的最適化 -,''
    第30回ロボティクスシンポジア, 愛媛, 3月, 2025. (査読あり)
  29. Hao Chen, Takuya Kiyokawa, Weiwei Wan, Kensuke Harada:
    ''Vision-Based Dynamic Grasping of Moving Objects in Cluttered Scenes,''
    第25回 計測自動制御学会システムインテグレーション部門講演会(SI2024), 1B4-08, 岩手, 12月, 2024.
  30. Radwa Ali, Zhengtao Hu, Takuya Kiyokawa, Weiwei Wan, Tatsushi Nishi, Kensuke Harada:
    ''Optimizing Robotic Workcell Layouts: Integrating Grasp Pose Analysis with Task and Motion Planning,''
    第25回 計測自動制御学会システムインテグレーション部門講演会(SI2024), 1B2-02, 岩手, 12月, 2024.
  31. 竹林 龍之介, 清川 拓哉, 原田 研介, 石倉 智貴, 宮地 直也, 松田 源一郎:
    ''分解作業における固定物体の姿勢保持が可能なシェル型柔軟治具,''
    第25回 計測自動制御学会システムインテグレーション部門講演会(SI2024), 1B1-08, 岩手, 12月, 2024.
    (SI2024 優秀講演賞).
  32. Vitor Hideyo Isume, Takuya Kiyokawa, Natsuki Yamanobe, Yukiyasu Domae, Weiwei Wan, Kensuke Harada:
    ''Using LLM with Physical Simulation Feedback as a Craft Assembly Planner,''
    第42回 日本ロボット学会学術講演会(RSJ2024), 1G1-01, 大阪, 9月, 2024.
  33. 竹林 龍之介, 清川 拓哉, 万 偉偉, 原田 研介:
    ''グラフネットワークにより検証可能なLLMに基づく料理作業動作計画,''
    第42回 日本ロボット学会学術講演会(RSJ2024), 3D2-08, 大阪, 9月, 2024.
  34. 陳 浩, 清川 拓哉, 万 偉偉, 原田 研介:
    ''Single-view dexterous object grasping under high uncertainty using multi-level similarity matching,''
    第42回 日本ロボット学会学術講演会(RSJ2024), 3B1-02, 大阪, 9月, 2024.
  35. 所 亮太, 東 和樹, 清川 拓哉, 万 偉偉, 原田 研介:
    ''関節付きオブジェクトのためのシナジー自動学習法の提案 ,''
    第42回 日本ロボット学会学術講演会(RSJ2024), 2F3-02, 大阪, 9月, 2024.
  36. Alberto Bacchin, Takuya Kiyokawa, Emanuele Menegatti, Takamitsu Matsubara, Kensuke Harada:
    ''GAN-Based Data Augmentation for Manipulation-Oriented Segmentation of Mixed Industrial Waste Images,''
    ロボティクス・メカトロニクス講演会2024(ROBOMECH2024), 1P2-R01, 宇都宮, 5月, 2024.
  37. 牟田 真尋, 清川 拓哉, 万 偉偉, 原田 研介:
    ''作業難度に基づいてトス動作を活用する陳列作業計画,''
    ロボティクス・メカトロニクス講演会2024(ROBOMECH2024), 1P2-K06, 宇都宮, 5月, 2024.
  38. 長田 瑛綺, 清川 拓哉, 鶴峯 義久, 権 裕煥, 松原 崇充:
    ''視覚情報に基づく移動把持の自己教師あり学習,''
    ロボティクス・メカトロニクス講演会2024(ROBOMECH2024), 1P1-H04, 宇都宮, 5月, 2024.
  39. 山下 智史, 清川 拓哉, 石倉 智貴, 宮地 直也, 松田 源一郎, 万 偉偉, 原田 研介:
    ''異なる操作戦略を要する多様な部品を含む大型家電の分解作業計画,''
    ロボティクス・メカトロニクス講演会2024(ROBOMECH2024), 1P1-A03, 宇都宮, 5月, 2024.
  40. Chenxi Wang, Takuya Kiyokawa, Weiwei Wan, Natsuki Yamanobe, Kensuke Harada:
    ''Vision-based Modelless Assembly from Graphical Instruction Manual,''
    第24回 計測自動制御学会システムインテグレーション部門講演会(SI2023), 3E5-02, 新潟, 12月, 2023.
  41. 田中 寛仁, 都留 将人, 清川 拓哉, 原田 研介:
    ''移動マニピュレータによる大型構造物の塗装計画,''
    第24回 計測自動制御学会システムインテグレーション部門講演会(SI2023), 3A1-15, 新潟, 12月, 2023.
  42. 余 昌志, 陳 浩, 清川 拓哉, 万 偉偉, 原田 研介:
    ''局所形状の類似性評価に基づくオクルージョンのある未知物体の把持生成,''
    第24回 計測自動制御学会システムインテグレーション部門講演会(SI2023), 3A1-14, 新潟, 12月, 2023.
  43. 端井 大貴, 清川 拓哉, 万 偉偉, 原田 研介:
    ''位置と力のハイブリッド制御の学習に基づく複数ステップ包装作業,''
    第24回 計測自動制御学会システムインテグレーション部門講演会(SI2023), 1F5-01, 新潟, 12月, 2023.
    (SI2023 優秀講演賞).
  44. 陳 浩, 清川 拓哉, 胡 正涛, 万 偉偉, 原田 研介:
    ''Similarity-based fast grasp planning of unknown objects on a conveyor belt,''
    第41回 日本ロボット学会学術講演会(RSJ2023), 2E2-05, 仙台, 9月, 2023.
  45. 金本 翔真, 胡 正涛, 清川 拓哉, 万 偉偉, 原田 研介:
    ''インピーダンス制御に基づく遮蔽のある未知対象物の把持計画,''
    第41回 日本ロボット学会学術講演会(RSJ2023), 2E2-04, 仙台, 9月, 2023.
  46. 竹林 龍之介, 清川 拓哉, 万 偉偉, 原田 研介:
    ''ChatGPTと作業グラフを併用した料理作業動作 計画,''
    第41回 日本ロボット学会学術講演会(RSJ2023), 2E1-03, 仙台, 9月, 2023.
  47. 余 博文, 万 偉偉, 小山 佳祐, 清川 拓哉, 原田 研介:
    ''リニアガイドを用いた高荷重2指平行グリッパー,''
    第41回 日本ロボット学会学術講演会(RSJ2023), 1E2-04, 仙台, 9月, 2023.
  48. 清川 拓哉, 原田 研介, 石倉 智貴, 宮地 直也, 松田 源一郎:
    ''ヒトとロボットの効率的な分解・解体作業を目指した進化型多数目的最適化による組立製品モデルからの順序生成,''
    ロボティクス・メカトロニクス講演会2023(ROBOMECH2023), 2P1-B10, 名古屋, 6月, 2023.
  49. Vitor Hideyo Isume, Takuya Kiyokawa, Natsuki Yamanobe, Weiwei Wan, Kensuke Harada:
    ''Craft Assembly Task: Improving Primitive Shape Generation from RGB Image via Mesh Templates,''
    ロボティクス・メカトロニクス講演会2023(ROBOMECH2023), 2P1-E05, 名古屋, 6月, 2023.
  50. 端井 大貴, 清川 拓哉, 万 偉偉, 原田 研介:
    ''人の動作教示に基づく複数動作ステップからなる包装作業の学習,''
    ロボティクス・メカトロニクス講演会2023(ROBOMECH2023), 2A2-D26, 名古屋, 6月, 2023.
  51. 所 亮太, 小山 佳祐, 清川 拓哉, 万 偉偉, 原田 研介:
    ''剛性可変な内骨格を備えたパウチモータの開発,''
    ロボティクス・メカトロニクス講演会2023(ROBOMECH2023), 2A1-D22, 名古屋, 6月, 2023.
  52. 瀧谷 悠乃, 小山 佳祐, 清川 拓哉, 万 偉偉, 原田 研介:
    ''形状記憶樹脂を用いた剛性可変折り紙アクチュエータ,''
    ロボティクス・メカトロニクス講演会2023(ROBOMECH2023), 2P2-E11, 名古屋, 6月, 2023.
  53. 平尾 友佑, 万 偉偉, 清川 拓哉, 小山 佳祐, 原田 研介:
    ''手先にカメラを有する二台の移動型マニピュレータの遠隔操作,''
    ロボティクス・メカトロニクス講演会2023(ROBOMECH2023), 2P1-E04, 名古屋, 6月, 2023.
  54. 長門 秀征, 元田 智大, 西 卓郎, 清川 拓哉, 万 偉偉, 原田 研介:
    ''物体の状態遷移予測を用いた山積みからの双腕引き出し計画,''
    第23回 計測自動制御学会システムインテグレーション部門講演会(SI2022), 3P2-H05, 千葉, 12月, 2022.
    (SI2022 優秀講演賞).
  55. 北村 凌, 小山 佳祐, 清川 拓哉, 万 偉偉, 原田 研介:
    ''ビジョンセンサレスばら積みピッキングの自動パラメータチューニング,''
    第23回 計測自動制御学会システムインテグレーション部門講演会(SI2022), 3P2-H03, 千葉, 12月, 2022.
    (SI2022 優秀講演賞).
  56. 中村 祐賀, 万 偉偉, 清川 拓哉, 原田 研介:
    ''強化学習による非把持持ち上げ動作の生成,''
    第23回 計測自動制御学会システムインテグレーション部門講演会(SI2022), 2A2-A14, 千葉, 12月, 2022.
    (SI2022 優秀講演賞).
  57. 田中 康平, 小山 佳祐, 清川 拓哉, 万 偉偉, 原田 研介:
    ''小型・低摩擦アクチュエータ”MagLinkage II”を用いた外界センサレスでのカードの高速把持,''
    第23回 計測自動制御学会システムインテグレーション部門講演会(SI2022), 1P3-H17, 千葉, 12月, 2022.
  58. 巌 和貴, 西 卓郎, 清川 拓哉, 万 偉偉, 原田 研介:
    ''複数対象物の同時プッシングを用いた箱詰め作業の計画,''
    第23回 計測自動制御学会システムインテグレーション部門講演会(SI2022), 1A2-A13, 千葉, 12月, 2022.
  59. 清川 拓哉, 胡 正涛, 佐久間 達也, 万 偉偉, 高松 淳, 原田 研介:
    ''再把持のためのジャミンググリッパ模倣型の柔軟治具,''
    第40回 日本ロボット学会学術講演会(RSJ2022), 4K2-06, 東京, 9月, 2022.
  60. 陳 浩, 清川 拓哉, 胡 正涛, 万 偉偉, 原田 研介:
    ''把持物体のオントロジーを用いた未知物体の把持,''
    第40回 日本ロボット学会学術講演会(RSJ2022), 3F1-01, 東京, 9月, 2022.
  61. Muhammad Ahmad Sajid, Takuya Kiyokawa, Zhengtao Hu, Weiwei Wan, Kensuke Harada:
    ''Non-Newtonian based Soft Fixture for an Assembly Task,''
    第40回 日本ロボット学会学術講演会(RSJ2022), 2J1-05, 東京, 9月, 2022.
  62. 清川 拓哉, 吉本 幸太郎, 高松 淳:
    ''密集する混合産業廃棄物の自動仕分けロボットの構成法,''
    第40回 日本ロボット学会学術講演会(RSJ2022), 4C1-07, 東京, 9月, 2022.
  63. 山本 純也, 東 和樹, 小山 佳祐, 清川 拓哉, 万 偉偉, 原田 研介:
    ''シナジー切り替え可能な指型ウェアラブルアシストロボット,''
    第40回 日本ロボット学会学術講演会(RSJ2022), 4D3-05, 東京, 9月, 2022.
  64. Zhenting Wang, Natsuki Yamanobe, Takuya Kiyokawa, Ixchel G. Ramirez-Alpizar, Issei Sera, Weiwei Wan, Kensuke Harada:
    ''Robot Assembly Planning using Symbol and Speech Bubble Information on Graphical Instruction Manuals,''
    ロボティクス・メカトロニクス講演会2022(ROBOMECH2022), 2A2-N03, 札幌, 6月, 2022.
  65. 平尾 友佑, 万 偉偉, 清川 拓哉, 小山 佳祐, 原田 研介:
    ''二台の移動マニピュレータを利用した双腕テレオペレーション,''
    ロボティクス・メカトロニクス講演会2022(ROBOMECH2022), 2P1-E07, 札幌, 6月, 2022.
  66. 黒田 和暉, ダミアン・ペティ, 清川 拓哉, 小山 佳祐, 万 偉偉, 原田 研介:
    ''Mixed Realityを用いた仮想環境上での組立作業の教示,''
    ロボティクス・メカトロニクス講演会2022(ROBOMECH2022), 2A2-N07, 札幌, 6月, 2022.
  67. 小林 聖, 小山 佳祐, 清川 拓哉, 万 偉偉, 原田 研介:
    ''高速・高精度近接覚センサフィードバックを用いた非接触ダイレクトティーチング,''
    ロボティクス・メカトロニクス講演会2022(ROBOMECH2022), 2A2-J03, 札幌, 6月, 2022.
  68. 瀧谷 悠乃, 小山 佳祐, 清川 拓哉, 万 偉偉, 原田 研介:
    ''形状記憶樹脂HUMOFITを用いた箸操作訓練のためのウェアラブルデバイス,''
    ロボティクス・メカトロニクス講演会2022(ROBOMECH2022), 2A2-D03, 札幌, 6月, 2022.
  69. 牟田 真尋, 清川 拓哉, 小山 佳祐, 万 偉偉, 原田 研介:
    ''迅速な箱詰め作業のための投射物の状態を考慮したトス動作の学習,''
    ロボティクス・メカトロニクス講演会2022(ROBOMECH2022), 2A1-O02, 札幌, 6月, 2022.
  70. 東 和樹, 小山 佳祐, 小澤 隆太, 永田 和之, 万 偉偉, 清川 拓哉, 原田 研介:
    ''トルク推定可能な水圧式蛇腹ソフトアクチュエータ,''
    ロボティクス・メカトロニクス講演会2022(ROBOMECH2022), 2A1-M05, 札幌, 6月, 2022.
  71. 田中 康平, 小山 佳祐, 清川 拓哉, 万 偉偉, 原田 研介:
    ''小型・低摩擦アクチュエータ "MagLinkage II"を用いた外界センサレスでのカードの高速把持,''
    ロボティクス・メカトロニクス講演会2022(ROBOMECH2022), 2A1-J06, 札幌, 6月, 2022.
  72. 田中 寛仁, 都留 将人, 清川 拓哉, 小山 佳祐, 万 偉偉, 原田 研介:
    ''移動マニピュレータによる作業のためのARマーカーによる3D-SLAM自己位置の修正,''
    ロボティクス・メカトロニクス講演会2022(ROBOMECH2022), 1A1-G05, 札幌, 6月, 2022.
  73. 小林 聖, 万 偉偉, 清川 拓哉, 小山 佳祐, 原田 研介:
    ''把持物体の3次元形状復元を目的とした最適な次姿勢の探索,''
    第22回 計測自動制御学会システムインテグレーション部門講演会(SI2021), 1D1-01, オンライン, 12月, 2021.
  74. 中津留 健人, 万 偉偉, 清川 拓哉, 小山 佳祐, 原田 研介:
    ''環境との接触を利用した大型重量物のモバイルマニピュレーションの計画と最適化,''
    第22回 計測自動制御学会システムインテグレーション部門講演会(SI2021), 1H2-01, オンライン, 12月, 2021.
    (SI2021 優秀講演賞).
  75. 黒田 和暉, 清川 拓哉, Damien Petit, 小山 佳祐, 万 偉偉, 原田 研介:
    '' Mixed Realityを用いた仮想環境上での組立作業の教示,''
    第22回 計測自動制御学会システムインテグレーション部門講演会(SI2021), 1D2-02, オンライン, 12月, 2021.
  76. 高田 康太, 山野辺 夏樹, ラミレス イクシェル, 清川 拓哉, 小山 佳祐, 万 偉偉, 原田 研介:
    ''言語指示と料理画像を基にしたロボットの作業計画,''
    第22回 計測自動制御学会システムインテグレーション部門講演会(SI2021), 1D3-05, オンライン, 12月, 2021.
  77. Hao Chen, Takuya Kiyokawa, Weiwei Wan, Kensuke Harada:
    ''Vision-Based Novel Object Grasping based on Object-Semantics Matching with Grasp Database,''
    第39回 日本ロボット学会学術講演会(RSJ2021), 1A1-01, オンライン, 9月, 2021
    (RSJ2021 International Session Best Presentation Award Finalist).
  78. 吉本 幸太郎, 清川 拓哉, 高松 淳, 和田 隆広, 小笠原 司:
    ''リサイクルロボットのための熱画像による密集した容器包装廃棄物の分類,''
    第39回 日本ロボット学会学術講演会(RSJ2021), 3F1-05, オンライン, 9月, 2021.
  79. 山村 亮太郎, 吉本 幸太郎, 清川 拓哉, 高松 淳, 和田 隆広:
    ''密集した不定形状物体の均し作業のための箒グリッパの開発,''
    第39回 日本ロボット学会学術講演会(RSJ2021), 1G3-04, オンライン, 9月, 2021.
  80. 東 和樹, 小山 佳祐, 小澤 隆太, 永田 和之, 万 偉偉, 清川 拓哉, 原田 研介:
    ''多様な物体操作を可能にする流体ネットワークを用いたシナジーハンド,''
    第39回 日本ロボット学会学術講演会(RSJ2021), 3F1-02, オンライン, 9月, 2021.
  81. 松岡 尚吾, 万 偉偉, 清川 拓哉, 小山 佳祐, 原田 研介:
    ''視覚・触覚センサを用いた透明物体の把持姿勢推定,''
    第39回 日本ロボット学会学術講演会(RSJ2021), 2F3-03, オンライン, 9月, 2021.
  82. 吉本 幸太郎, 清川 拓哉, 高松 淳, 小笠原 司:
    ''リサイクルロボットのための熱画像を用いた容器包装廃棄物の領域抽出と材料分類,''
    第26回ロボティクスシンポジア, 3A1, オンライン, 3月, 2021. (査読あり)
  83. 清川 拓哉, 龍田 侑弥, 片山 寛基, 高松 淳, 小笠原 司:
    ''ロボットアームを用いたアルミニウム廃材の密集率調整システム,''
    第21回 計測自動制御学会システムインテグレーション部門講演会(SI2020), 1G1-18, オンライン, 12月, 2020.
  84. 龍田 侑弥, 佐久間 達也, 清川 拓哉, 高松 淳, 小笠原 司:
    ''平板廃棄物把持のためのニードル付きジャミング吸着グリッパの開発,''
    第21回 計測自動制御学会システムインテグレーション部門講演会(SI2020), 2E2-07, オンライン, 12月, 2020.
  85. 清川 拓哉, 田力 健人, 高松 淳, 小笠原 司:
    ''変形物体を含む製品の組立作業計画を考慮した3次元CADモデルからの組立順序生成,''
    第38回 日本ロボット学会学術講演会(RSJ2020), 2D3-01, オンライン, 10月, 2020.
  86. 清川 拓哉, 佐久間 達也, 高松 淳, 小笠原 司:
    ''組立部品の形状と挙動に応じて変形する柔軟治具,''
    第38回 日本ロボット学会学術講演会(RSJ2020), 3B2-05, オンライン, 10月, 2020.
  87. 龍田 侑弥, 清川 拓哉, 高松 淳, 小笠原 司:
    ''球状ジャミンググリッパを用いた物体操作 —力制御を必要としない転がし操作—,''
    第38回 日本ロボット学会学術講演会(RSJ2020), 3B2-04, オンライン, 10月, 2020.
  88. 清川 拓哉, 片山 寛基, 高松 淳, 小笠原 司:
    ''Active Vaporによる鏡面と透明物体表面の法線推定,''
    第23回 画像の認識・理解シンポジウム(MIRU2020), OS3-2A-3, オンライン, 8月, 2020. (査読あり, ショート発表)
  89. 清川 拓哉, 高松 淳, 小笠原 司:
    ''包装商品のランダムピッキングシステムのためのパッケージ表面の法線方向と不可視率の自動アノテーション,''
    2020年度 人工知能学会全国大会(第34回)(JSAI2020), 4Rin1-93, オンライン, 6月, 2020. (査読あり)
  90. 清川 拓哉, 高松 淳, 小笠原 司:
    ''容器包装廃棄物を分別するロボットビジョンシステムのための自動学習データセット生成と実環境との差異を考慮した学習,''
    ロボティクス・メカトロニクス講演会2020(ROBOMECH2020), 2P2-J13, オンライン, 5月, 2020.
  91. 清川 拓哉, 友近 圭汰, 高松 淳, 小笠原 司:
    ''ハンドアイカメラ搭載のマニピュレータと回転ステージを用いた陳列商品検出用の学習データセットの自動収集システム,''
    第20回 計測自動制御学会システムインテグレーション部門講演会(SI2019), 1C5-03, 高松, 12月, 2019.
  92. 白倉 尚貴, 熊本 光, 清川 拓哉, 清水 拓海, 高松 淳, 小笠原 司:
    ''水中ドローンによるティーチングプレイバックを用いた浮遊物の半自動回収システム,''
    第20回 計測自動制御学会システムインテグレーション部門講演会(SI2019), 3C5-10, 高松, 12月, 2019.
  93. 清川 拓哉, 高松 淳, 笹渕 一宏, 小笠原 司, 池内克史:
    ''視覚マーカを貼付した物体の観察による回転関節のパラメータ推定,''
    第37回 日本ロボット学会学術講演会(RSJ2019), 3E2-03, 東京, 9月, 2019.
  94. 田力 健人, 清川 拓哉, 永谷 智貴, 高松 淳, 小笠原 司:
    ''部品の3次元モデルのみを用いた部品数の多い製品に対する組立順序の最適化,''
    第37回 日本ロボット学会学術講演会(RSJ2019), 3I1-04, 東京, 9月, 2019.
  95. 片山 寛基, 清川 拓哉, 高松 淳, 小笠原 司:
    ''音波の周波数による反射特性の変化を用いた物体面の法線方向推定の可能性の検証,''
    第37回 日本ロボット学会学術講演会(RSJ2019), 2I2-03, 東京, 9月, 2019.
  96. 清川 拓哉, 友近 圭汰, 高松 淳, 小笠原 司:
    ''Web アプリを用いた多視点画像データセットの効率的な収集手法,''
    第19回 計測自動制御学会システムインテグレーション部門講演会(SI2018), 3D4-12, 大阪, 12月, 2018.
  97. 土屋 裕杜, 清川 拓哉, Gustavo Alfonso Garcia Ricardez, 高松 淳, 小笠原 司:
    ''双腕ロボットを用いた力覚情報に基づく柔軟容器からの注ぎ動作,''
    第19回 計測自動制御学会システムインテグレーション部門講演会(SI2018), 3A2-07, 大阪, 12月, 2018.
  98. 野尻 紘聖, 清川 拓哉, 大塚 弘文, 堀川 悦夫:
    ''複数の指先接触力を計測可能な3軸力覚センサボールの開発,''
    第19回 計測自動制御学会システムインテグレーション部門講演会(SI2018), 1D2-11, 大阪, 12月, 2018.
  99. 北村 勇希, 清川 拓哉, 丁 明, 高松 淳, 小笠原 司:
    ''タッチケアロボットのための温度制御可能な受動機構を有する柔軟指の開発,''
    第36回 日本ロボット学会学術講演会(RSJ2018), 2D1-01, 春日井, 9月, 2018.
  100. 友近 圭汰, 清川 拓哉, 高松 淳, 小笠原 司:
    ''視覚マーカを用いた物体検出のための偏りのない学習データ自動収集システム,''
    ロボティクス・メカトロニクス講演会2018(ROBOMECH2018), 2A2-J18, 北九州, 6月, 2018.
  101. 趙 崇貴, 清川 拓哉, 友近 圭汰, 吉川雅博, 小笠原 司:
    ''前腕形状計測に基づく手の動作認識によるロボットアームの操作,''
    ヒューマンインタフェース学会ヒューマンインタフェースシンポジウム2017, 7D2-2, 大阪, 9月, 2017.
  102. 野尻 紘聖, 清川 拓哉:
    ''モーションキャプチャを用いた前腕回内回外の尺骨挙動推定手法の検討,''
    日本人間工学会 第58回大会, C3-4, 習志野, 6月, 2017.
  103. 清川 拓哉, 野尻 紘聖, 大塚 弘文, 岩田 大助:
    ''前腕骨格のパラレルメカニズムを用いた投球動作時の回旋中心軸ベクトルの推定,''
    シンポジウム:スポーツ工学・ヒューマンダイナミクス2015, A-8, 草津, 10月, 2015.
  104. 清川 拓哉, 野尻 紘聖, 大塚 弘文, 岡山 洋二:
    ''CT画像に基づく前腕骨格モデルの運動学パラメータ推定手法の検討,''
    生体医工学シンポジウム2015, 1A-38, 岡山, 9月, 2015. (査読あり)
  105. 清川 拓哉, 野尻 紘聖, 岡山 洋二:
    ''PSOを用いた前腕骨格モデルの非線形剛性パラメータ推定手法の提案,''
    ロボティクス・メカトロニクス講演会2015(ROBOMECH2015), 1P1-I03, 京都, 5月, 2015.
  106. 清川 拓哉, 野尻 紘聖:
    ''前腕骨格の回内・回外モデルのための剛性パラメータ推定手法に関する考察,''
    第2回 制御部門マルチシンポジウム(MSCS2015), 544-5, 東京, 3月, 2015.
  107. 清川 拓哉, 野尻 紘聖:
    ''粒子群最適化による前腕骨格の回内・回外モデルのパラメータ推定,''
    第15回 計測自動制御学会システムインテグレーション部門講演会(SI2014), 3J3-2, 東京, 12月, 2014.
  108. 清川 拓哉, 野尻 紘聖:
    ''前腕の回旋中心軸推定のため前腕回内・回外の動作分析,''
    電子情報通信学会技術研究報告, vol. 114, no. 261, WIT2014-37, pp. 3-6, 熊本, 10月, 2014. 論文情報

Activity

活動と実績

特許

6
  1. 清川 拓哉, 原田 研介, 石倉 智貴, 松田 源一郎:
    ''分解情報生成方法,''
    (出願中).
  2. 清川 拓哉, 原田 研介, 石倉 智貴, 宮地 直也:
    ''分解情報生成方法,''
    PCT国際出願 PCT/JP2025/013404, 2025年4月1日 (国際出願日),
    国際公開番号 WO2025/220487 A1 (基礎出願:特願2024-067571号, 優先日: 2024年4月18日).
  3. Keita Tomochika, Takuya Kiyokawa, Tsukasa Ogasawara, Jun Takamatsu, and Ming Ding:
    ''Learning dataset creation method and device,''
    United States, Patent No. US11276194, 28.03.2019 (filing date).
  4. Keita Tomochika, Takuya Kiyokawa, Tsukasa Ogasawara, Jun Takamatsu, and Ming Ding:
    ''Learning dataset creation method and device,''
    China, Publication No. CN111937034, 28.03.2019 (filing date).
  5. 友近 圭汰, 清川 拓哉, 小笠原 司, 高松 淳, 丁 明:
    ''学習データセット作製方法及び装置,''
    特許第7083189号, 28.03.2019(出願日).
  6. 友近 圭汰, 清川 拓哉, 小笠原 司, 高松 淳, 丁 明:
    ''学習データセット作製方法、並びに、物体認識及び位置姿勢推定方法,''
    特許第6474179号, 27.07.2018(出願日).

研究助成・研究プロジェクト(代表)

14
  1. 2026年10月 - 2027年9月, 公益財団法人 永守財団「研究助成 2026」[助成A] 助成証書
    ''生物の筋・関節配置に着想を得たモジュラーマニピュレーションロボットの身体最適化''
  2. 2026年10月 - 2029年9月, 国立研究開発法人科学技術振興機構(JST)LOTUS Programme(ASPIRE)
    ''安全性を考慮した世界モデルに基づくマルチロボットシステムによる非破壊分解''
  3. 2026年8月 - 2030年11月, 国立研究開発法人科学技術振興機構(JST)ムーンショット型研究開発事業
    ムーンショット目標3

    ''困難な環境における作業を実現するヒューマノイドの統合的研究開発''
  4. 2026年4月 - 2027年3月, 公益財団法人大川情報通信基金 研究助成
    ''空間知能化とモジュラーロボットによるマイクロファクトリーの概念実証''
  5. 2025年4月 - 2028年3月, 日本学術振興会 科学研究費助成事業 若手研究
    ''柔軟身体をもつ作業知能ロボットの自己再構成行動様式の獲得''
  6. 2023年4月 - 2028年3月, 国立研究開発法人新エネルギー・産業技術総合開発機構(NEDO)・パナソニックホールディングス株式会社 受託研究
    大阪大学 研究責任者,
    ''高度循環型システム構築に向けた廃電気・電子機器処理プロセス基盤技術開発''

    ''大阪大学SDGsウェブサイトでの本プロジェクト紹介''
  7. 2025年4月 - 2026年2月, 大阪大学 "はばたく次世代"研究者育成3職協働プログラム
    ''進化生物学的見地を導入した自己再構成可能な作業知能ロボットの創成''
  8. 2024年8月, 公益財団法人スズキ財団 研究者海外研修助成
    IEEE International Conference on Automation Science and Engineering 2024(CASE2024)参加のため
  9. 2023年10月 - 2024年3月, 公益財団法人電気通信普及財団 長期海外研究援助
    ドイツ航空宇宙センター(DLR)での滞在研究
  10. 2023年10月 - 2024年3月, 大阪大学大学院基礎工学研究科 附属未来研究推進センター 若手研究者海外派遣プログラム
    ドイツ航空宇宙センター(DLR)での滞在研究
  11. 2023年10月 - 2024年3月, 大阪大学 国際担当 若手研究者海外研究支援プログラム
    ドイツ航空宇宙センター(DLR)での滞在研究
  12. 2021年4月 - 2022年3月, 公益財団法人奈良先端科学技術大学院大学支援財団 若手研究者研究助成
    ''迅速に再構成可能ロボット組立システム''
  13. 2020年4月 - 2025年3月, 国立研究開発法人新エネルギー・産業技術総合開発機構(NEDO)・産業技術総合研究所(AIST)受託研究
    大阪大学 研究責任者,
    ''革新的プラスチック資源循環プロセス技術開発''
  14. 2019年4月, 公益財団法人NEC C&C財団 国際会議論文発表者助成
    IEEE International Conference on Robotics and Automation 2019(ICRA2019)参加のため

本人の受賞

12
  1. 2026年9月, 研究奨励賞 - 日本ロボット学会(RSJ) 賞状 メダル
    清川 拓哉:

    ``設計モデルのみから導く分解性に基づく非破壊分解の統合計画''
  2. 2026年6月, Best Pitch Presentation, Circular Robotics: Designing Sustainable Autonomy for a Finite World (ICRA 2026 Workshop) 賞状
    Takuya Kiyokawa:

    ``Towards Design for Robotics: Disassemblability-Driven Non-Destructive Disassembly of Home Appliances''
  3. 2026年1月, 優秀講演賞 - 計測自動制御学会(SICE) 賞状
    清川 拓哉, 岩本 拓也, 野口 悠人, 武田 伸和, 原田 研介:

    ``複雑環境下での重量物操作のための関節負荷最小化経路計画''
  4. 2026年1月, 優秀講演賞 - 計測自動制御学会(SICE) 賞状
    清川 拓哉, 石倉 智貴, 濱田 真吾, 松田 源一郎, 原田 研介:

    ``ロボットによる分解作業計画に基づく構成部品の影響度推定''
  5. 2025年8月, Peter Luh Memorial Best Paper Award for Young Researcher - Finalist, IEEE Robotics and Automation Society 証明書
    Takuya Kiyokawa:

    ``Cooking Task Planning using LLM and Verified by Graph Network''
  6. 2025年2月, 船井研究奨励賞, 船井情報科学振興財団 賞状 盾
    清川 拓哉:

    ``設計情報のみからの知能ロボットによる作業計画に関する研究''
  7. 2025年1月, SICE International Young Authors Award (SIYA), 計測自動制御学会(SICE) 賞状
    Takuya Kiyokawa:

    ``Self-Supervised Learning of Grasping Arbitrary Objects On-the-Move''
  8. 2024年11月, Σグローバルエンジニアリングサイエンス賞, 大阪大学大学院基礎工学研究科 盾
    Takuya Kiyokawa:

    ``CAD-Informed Uncertainty-Aware Sequence and Motion Planning for Robotic Assembly''
  9. 2022年3月, 第37回電気通信普及財団賞 テレコムシステム技術学生賞奨励賞 賞状
    清川 拓哉, 友近 圭汰, 高松 淳, 小笠原 司:

    ``Fully Automated Annotation With Noise-Masked Visual Markers for Deep-Learning-Based Object Detection,'' IEEE, Robotics and Automation Letters, April, 2019.
  10. 2021年6月, IEEE RAS Japan Joint Chapter Young Award, ICRA2021 賞状
    Takuya Kiyokawa, Tatsuya Sakuma, Jun Takamatsu, and Tsukasa Ogasawara:

    ``Soft-Jig-Driven Assembly Operations''
  11. 2019年11月, 大学・高専テクニカルアカデミー研究発表特別賞, IIFES 賞状
    清川 拓哉, 高松 淳, 小笠原 司:
    ``小型ロボットを用いた物体認識用のデータセットを素早く収集する技術''
  12. 2019年5月, 経済産業省・情報処理推進機構(IPA)認定 スーパークリエータ, 未踏IT人材発掘・育成事業 2018年度 認定証
    ``認識AIを迅速に賢くするフレームワークの構築''
    2000年から2019年までに日本で327名のみ認定

共著論文の受賞

13
  1. 日本ロボット学会 第5回 若手講演賞, 2026 (RSJ2025)
    表彰式:2026年9月3日
    著者:Vitor Hideyo Isume, Takuya Kiyokawa, Natsuki Yamanobe, Yukiyasu Domae, Weiwei Wan, Kensuke Harada
    受賞者:Isume Vitor Hideyo(大阪大学)
    ``Craft Assembly Plans in Combination with LLMs and Physics Simulation''
    第43回日本ロボット学会学術講演会(RSJ2025), 2F2-03
  2. International Session Best Presentation Award - Finalist, RSJ2025
    著者:Zhenting Wang, Takuya Kiyokawa, Natsuki Yamanobe, Weiwei Wan, Kensuke Harada
    Finalist: Zhenting Wang
    ``Task Allocation for Human-Robot Collaborative Assembly by Predicting Human-Related Complexity''
  3. IEEE RAS Japan Joint Chapter Young Award, CASE2025
    著者:Radwa Ali, Zhengtao Hu, Takuya Kiyokawa, Weiwei Wan, Tatsushi Nishi, Kensuke Harada
    受賞者:Radwa Ali
    ``Task and Grasp Constrained 3D Robotic Work-Cell Layout Planning''
  4. IEEE RAS Japan Joint Chapter Young Award, ICRA2025
    著者:Vitor Hideyo Isume, Takuya Kiyokawa, Natsuki Yamanobe, Yukiyasu Domae, Weiwei Wan, Kensuke Harada
    受賞者:Vitor Hideyo Isume
    ``Component Selection for Craft Assembly Tasks''
  5. SI2024 優秀講演賞(計測自動制御学会)
    著者:竹林 龍之介, 清川 拓哉, 原田 研介, 石倉 智貴, 宮地 直也, 松田 源一郎
    受賞者:竹林 龍之介
    ``分解作業における固定物体の姿勢保持が可能なシェル型柔軟治具''
  6. SI2023 優秀講演賞(計測自動制御学会)
    著者:端井 大貴, 清川 拓哉, 万 偉偉, 原田 研介
    受賞者:端井 大貴
    ``位置と力のハイブリッド制御の学習に基づく複数ステップ包装作業''
  7. SI2022 優秀講演賞(計測自動制御学会)
    著者:長門 秀征, 元田 智大, 西 卓郎, 清川 拓哉, 万 偉偉, 原田 研介
    受賞者:長門 秀征
    ``物体の状態遷移予測を用いた山積みからの双腕引き出し計画''
  8. SI2022 優秀講演賞(計測自動制御学会)
    著者:北村 凌, 小山 佳祐, 清川 拓哉, 万 偉偉, 原田 研介
    受賞者:北村 凌
    ``ビジョンセンサレスばら積みピッキングの自動パラメータチューニング''
  9. SI2022 優秀講演賞(計測自動制御学会)
    著者:中村 祐賀, 万 偉偉, 清川 拓哉, 原田 研介
    受賞者:中村 祐賀
    ``強化学習による非把持持ち上げ動作の生成''
  10. IEEE RAS Japan Joint Chapter Young Award, ICRA2022
    著者:Hao Chen, Takuya Kiyokawa, Weiwei Wan, Kensuke Harada
    受賞者:Hao Chen
    ``Category-Association Based Similarity Matching for Novel Object Pick-and-Place Task''
  11. SI2021 優秀講演賞(計測自動制御学会)
    著者:中津留 健人, 万 偉偉, 清川 拓哉, 小山 佳祐, 原田 研介
    受賞者:中津留 健人
    ``環境との接触を利用した大型重量物のモバイルマニピュレーションの計画と最適化''
  12. International Session Best Presentation Award - Finalist, RSJ2021
    著者:Hao Chen, Takuya Kiyokawa, Weiwei Wan, Kensuke Harada
    Finalist: Hao Chen
    ``Vision-Based Novel Object Grasping based on Object-Semantics Matching with Grasp Database''
  13. SICE International Young Authors Award (SIYA), SII2021
    著者:Naoki Wake, Riku Arakawa, Iori Yanokura, Takuya Kiyokawa, Kazuhiro Sasabuchi, Jun Takamatsu, Katsushi Ikeuchi
    受賞者:Naoki Wake
    ``A Learning-from-Observation Framework: One-Shot Robot Teaching for Grasp-Manipulation-Release Household Operations''

国際展示・ワークショップ

10
  1. Sept. 27 - Oct. 1, 2026, Late Breaking Results, IEEE/RSJ International Conference on Intelligent Robots and Systems
    Hao Chen, Masashi Yo, Takuya Kiyokawa, Weiwei Wan, and Kensuke Harada:

    ''One-Shot Grasp Adaptation for Tightly Packed Scenes via Prior-Guided Recovery of Affordance Regions''
  2. Oct. 1, 2026, Presentation at Workshop in IEEE/RSJ IROS2026 (Pittsburgh, PA, US)
    ''Creativity in Assembly ''
    Takuya Kiyokawa, Taichi Kato, and Kensuke Harada:
    ''Spatiotemporal Constraint-Aware Assistance Motion Generation and Replanning for Human–Robot Collaborative Manipulation Tasks'' (poster)
  3. Oct. 1, 2026, Organizing Workshop at IEEE IROS2026 (Pittsburgh, PA, US)
    ''Creativity in Assembly''
  4. Sept. 27, 2026, Presentation at Workshop in IEEE/RSJ IROS2026 (Pittsburgh, PA, US)
    ''Workshop on Future of Construction: Collaborative Robots for Fabrication, Manufacturing, and Inspection''
    Takuya Kiyokawa, Taichi Kato, and Kensuke Harada:
    ''Spatiotemporal Constraint-Aware Assistance Motion Generation and Replanning for Human–Robot Collaborative Manipulation Tasks'' (poster)
  5. June 1, 2026, Presentation at Workshop in IEEE ICRA2026 (Vienna, Austria)
    ''Circular Robotics: Designing Sustainable Autonomy for a Finite World''
    Takuya Kiyokawa:
    ''Towards Design-for-Robotics: Disassemblability-Driven Non-Destructive Disassembly of Home Appliances'' (pitch + poster)
  6. Oct. 21 - 23, 2025, Late Breaking Results Poster Session at IEEE IROS2025 (Hangzhou, China)
    Tatsuki Nishimura, Weiwei Wan, Takuya Kiyokawa, and Kensuke Harada:
    ''Learning Mobile Robot Pushing for Unwanted Object Removal in Dense Clutter'' (poster)
  7. Jan. 21, 2025, Organizing Workshop at IEEE/SICE SII2025 (Munich, Germany)
    ''Reconfigurable Manipulation Robots''
  8. May 14, 2024, Late Breaking Results Poster Session at IEEE ICRA2024 (Yokohama, Japan)
    Takuya Kiyokawa, Ismael Rodriguez, Korbinian Nottensteiner, Peter Lehner, Thomas Eiband, Maximo A. Roa, and Kensuke Harada:
    ''CAD-Informed Uncertainty-Aware Robotic Assembly Sequences'' (poster)
  9. June 14 - 18, 2021, IEEE RAS "Rehabilitation and Assistive Technologies based on Soft Robotics" (SofTech-Rehab) (Online) 証明書
    Participates selected based on the evaluation of their Curriculum Vitae and a motivational letter
  10. Jan. 7 - 10, 2020, Consumer Electronics Show (LAS VEGAS, US)
    ''Make AI Smarter, Quickly Sort Items'' (poster presentation and demonstration)

国内展示・ワークショップ

10
  1. 2022年, 11月24日 - 25日, 第二回 Challenge万博 (東京) ポスター
    ''認識AIを誰でも迅速に賢くできる!!'' (ポスター, 発表, デモ展示)
  2. 2019年, 11月27日 - 29日, Innovative Industry Fair for E x E Solutions (IIFES) (東京) ポスター
    ''小型ロボットを用いた物体認識用のデータセットを素早く収集する技術'' (ポスター, 発表, デモ展示)
  3. 2019年, 10月31日 - 11月2日, けいはんな情報通信フェア (京都)
    ''物体認識器を迅速に賢くするためのデータセット生成手法'' (ポスター, デモ展示)
  4. 2018年, 8月30日 - 31日, イノベーション・ジャパン (東京) ポスター
    ''Make AI Smarter, Quickly Sort Items'' (ポスター, デモ展示)
  5. 2018年, 3月28日, けいはんなリサーチコンプレックス事業 けいはんなシーズ発表会 (京都) No. 4
    ''商品認識システムの学習データ自動収集手法'' (ポスター)
  6. 2017年, 11月8日 - 9日, ビジネス・エンカレッジ・フェア (大阪)
    ''商品認識システムを迅速に導入するためのフレームワーク'' (ポスター, 口頭発表, デモ展示)
  7. 2017年, 10月26日 - 28日, けいはんな情報通信フェア (京都)
    ''商品認識システムを迅速に導入するためのフレームワーク'' (ポスター, デモ展示)
  8. 2017年, 9月14日, けいはんなリサーチコンプレックス事業 けいはんなシーズ発表会 (京都) No. 2
    ''深層学習を用いたロボットピッキングシステム'' (ポスター)
  9. 2016年, 10月19日 - 21日, Japan Robot Week (東京) YouTube
    ''キャッチボールロボット'' (ポスター, デモ展示)
  10. 2016年, 10月13日, けいはんなビジネスメッセ2016 (京都) No.94
    ''キャッチボールロボット'' (ポスター, デモ展示)

記事・メディア掲載

3
  1. 2026年10月, 大学ジャーナル ONLINE
    ''「フィジカルAI」が注目を集める中で、実世界で働くロボットをつくるために必要なこと''
  2. 2026年9月, 大学ジャーナル
    ''再構成ロボットへの道 その1 廃家電の分解から、投げる・移動しながらつかむ作業まで''
  3. 2021年12月, TechXplore
    ''汎用組立ロボットの性能を向上させる柔軟治具''

招待講演

9
  1. 2026年9月1日, SICE SI部門 マニピュレーション部会
    ''マニピュレーション 秋の学校2026「多工程・接触を多く伴うロボットマニピュレーションの統合的作業計画」'' (金沢大学 角間キャンパス)
  2. 2026年8月16日, 大阪大学先導的学際研究機構附属共生知能システム研究センター
    ''第12回【おウチで】大阪大学ロボットサイエンスカフェ「ロボットの手足:「掴む」「歩く」の巧みさに迫る」'' (ZOOMウェビナー, 高校生向け)
    トークタイトル:''考えるより、モノを操作する方が難しい?''
  3. 2025年9月1日, 招待講演, Microsoft Research Asia - 東京
    MSRA - Tokyo Talk Series, ''Model-Informed Approach to Long-Horizon, Contact-Rich Manipulation for Industrial Robots''
  4. 2024年3月1日, 招待講演, Agile Robots, ドイツ
    ''CAD-Based Robotic Assembly/Disassembly Planning''
  5. 2024年2月21日, 招待講演, Munich Institute of Robotics and Machine Intelligence (MIRMI), TUM, ドイツ
    ''CAD-Based Robotic Assembly/Disassembly Planning''
  6. 2023年11月24日, 招待講演, Technology Innovation Center, KUKA本社, ドイツ
    ''CAD-Based Robotic Assembly/Disassembly Planning''
  7. 2023年11月22日, 招待講演, High Performance Humanoids Technologies, KIT, ドイツ
    ''CAD-Based Robotic Assembly/Disassembly Planning''
  8. 2023年11月6日, 招待講演, Cognitive Systems, TUM, ドイツ
    Doctoral Research Seminar, ``CAD-Based Robotic Assembly/Disassembly Planning''
  9. 2022年8月3日, 招待講演, 国立研究開発法人産業技術総合研究所(AIST)
    SUREコンソーシアム 第22回リサイクル技術セミナー, ''密集する混合産業廃棄物の自動仕分けロボットの現状と課題''

教育・社会活動

10
  1. 2025年10月 - 現在, 担当講師, 大阪大学
    ''知能システム学実験B(ロボットアーム)'' 学部生向け
  2. 2025年4月 - 現在, 担当講師, 原田研究室, 大阪大学
    ''ROS2講習会'' 学部生向け
  3. 2025年4月 - 現在, 担当講師, 原田研究室, 大阪大学
    ''3D CAD・3Dプリンタ講習会'' 学部生向け
  4. 2023年8月1日 - 現在, 熊本日日新聞・経済産業省
    ''熊本版未踏的プロジェクト IPPO / 経産省 AKATSUKIプロジェクト'' (未踏的な地方の若手人材発掘育成支援事業, 熊本)
    プロジェクトマネージャー(PM)
  5. 2023年4月 - 現在, 大阪大学
    ''循環型モノづくりを目指した知能ロボットによる慎重かつ迅速な家電分解実現の試み'' (大阪大学SDGsウェブサイト)
    助言・指導, 運営参加・支援, 調査担当, 報告書執筆
  6. 2024年4月 - 2024年7月, 担当講師, 大阪大学
    ''学問への扉(知能ロボットシステム)'' 学部生向け
  7. 2023年4月 - 2025年7月, 担当講師, 大阪大学
    ''知能システム学実験A(フィードバック制御)'' 学部生向け
  8. 2022年12月 - 2023年3月, 担当講師, 大阪大学
    ''情報処理演習'' 学部生向け
  9. 2022年5月9日 - 2022年11月24日, DELL Technologies
    ''第2回 中堅企業DXアクセラレーションプログラム''
    講師, 助言・指導, 情報提供
  10. 2021年4月 - 2021年7月, 担当講師, 大阪大学
    ''学問への扉(知能ロボットシステム)'' 学部生向け

Contact

連絡先

清川拓哉(Takuya Kiyokawa)

大阪大学大学院基礎工学研究科
システム創成専攻 原田研究室

kiyokawa.takuya.es@osaka-u.ac.jp

所在地

〒560-8531
大阪府豊中市待兼山町1-3